렌즈 액추에이터 제조 공정에서 YOLO를 이용한 볼 결함 검출 방법
 ; 안준호**
; 김남기**
; Junho Ahn**
; Namgi Kim**
초록
제조 공정 이미지를 활용한 부품 결함 검사는 품질 관리 자동화의 핵심 요소이다. 본 연구에서는 볼형 렌즈 액추에이터의 볼(Ball) 검출 및 결함 판정을 위해 YOLO 기반 객체 탐지 모델을 적용하고, 입력 방식과 모델 버전 및 크기에 따른 탐지 성능을 비교하였다. 전역 이미지 기반 전역 YOLO 방식과 ROI 기반 구역 YOLO 방식으로 나누어 객체 탐지를 수행한 결과, 전역 방식은 mAP50-95가 0.9752로 구역 방식의 0.9064보다 6.88%p 높은 성능을 보였다. 또한 전역 방식에서 YOLOv5와 YOLOv8의 small, medium, large 모델 총 6개를 비교한 결과, 모든 모델이 Recall 1.0을 기록하였고, mAP50-95는 YOLOv5 0.9481~0.9659, YOLOv8 0.9729~0.9752로 나타났다. 이를 통해 일반적 예상과 달리 제조 공정 환경에서는 객체 주변의 구조적 맥락을 함께 학습하는 전역 방식이 더 안정적이고 우수한 성능을 보임을 확인하였다.
Abstract
Component defect inspection using manufacturing process images is essential for quality-control automation. In this study, a YOLO-based object detection model was applied to detect balls and determine defects in a ball lens actuator. The full-image method achieved an mAP50-95 of 0.9752, which was 6.88 percentage points higher than the ROI-based region method with 0.9064. In the full-image method, six YOLOv5 and YOLOv8 models with small, medium, and large sizes were also compared. All models achieved a Recall of 1.0, while the mAP50-95 ranged from 0.9481 to 0.9659 for YOLOv5 and from 0.9729 to 0.9752 for YOLOv8. These results show that contrary to general expectations, the full-image method provides more stable and superior performance by learning the structural context around objects.
Keywords:
YOLO, object detection, defect inspection, manufacturing process, deep learning, ball lens actuatorⅠ. 서 론
제조 공정에서 부품의 정상·불량 판별은 품질 관리 및 생산성 향상 측면에서 매우 중요하다[1]. 이러한 가운데 볼형 렌즈 액추에이터는 스마트 기기에 탑재되어 카메라 렌즈의 물리적 구동을 담당하는 정밀 부품으로[2], 미세한 결함도 성능에 직접적인 영향을 미칠 수 있어 높은 수준의 검사 정확도가 요구된다.
기존 볼형 렌즈 액추에이터 검사에서는 X-ray 영상을 기반으로 ROI 선택, 대비 보정, 선 검출 등 전통적인 영상 처리 기법을 활용하여 이상 여부를 판별하는 방식이 적용되어 왔다[3]. 그러나 이러한 방식은 검사 대상의 구조와 영상 조건에 따라 사람이 정의한 규칙에 의존하므로, 노이즈, 유사 배경, 촬영 위치 변화가 존재하는 실제 제조 공정 영상에서는 안정적인 검출 성능을 확보하기 어렵다[4]. 또한 일부 검사 결과에 대해서는 작업자의 추가 확인이 필요하여 완전한 자동화에 한계가 있다.
이에 본 연구에서는 기존 규칙 기반 검사 방식의 한계를 보완하기 위해 YOLO 기반 객체 탐지 모델을 적용하여 볼형 렌즈 액추에이터 내부의 볼을 직접 검출하고, 검출된 볼의 위치와 개수를 바탕으로 정상·불량을 판정하는 방법을 제안한다. YOLO 기반 객체 탐지 모델은 학습 데이터를 통해 대상 객체의 형상 및 위치 특징을 자동으로 학습할 수 있어, 작은 볼 객체의 검출과 결함 판정에 적합하다.
또한 볼형 렌즈 액추에이터 X-ray 이미지를 대상으로 전역 이미지 기반 검출 방식(이하 전역 YOLO 방식)과 ROI 기반 구역 이미지 검출 방식(이하 구역 YOLO 방식)을 비교하여 입력 방식에 따른 성능 차이를 분석한다. 더불어 전역 YOLO 방식에서 YOLOv5와 YOLOv8의 모델 크기별 성능을 비교함으로써 제조 공정 환경에 적합한 YOLO 기반 볼 검출 전략을 제시한다.
본 논문의 구성은 다음과 같다. 제2장에서는 제조공정 결함검사 및 객체탐지 관련 연구를 살펴보고, 제3장에서는 구역·전역 YOLO 방식의 볼 검출과 결함 판정 방법을 설명한다. 제4장에서는 입력방식과 모델 버전·크기별 성능을 분석하며, 제5장에서는 결론 및 향후 연구 방향을 제시한다.
Ⅱ. 관련 연구
제조 공정에서 이미지 기반 결함검사는 제품 품질을 유지하고 불량품 유출을 줄이기 위한 주요 자동화 기술로 활용되고 있다[5]. 초기 결함검사 연구에서는 임계값 처리, 엣지 검출 등 전통적인 영상 처리 기법으로 결함 후보 영역을 추출하였으나[6][7], 이러한 방법은 검사 대상의 구조나 영상 조건에 따라 특징과 임계값을 직접 설정해야 하고 조명 변화, 노이즈, 부품 위치 변화, 복잡한 배경 구조의 영향을 받을 수 있어 고정된 규칙만으로는 안정적인 검사 성능을 확보하기 어렵다는 한계가 있다[4]. 이러한 한계를 보완하기 위해 최근 제조 공정 결함검사에서는 CNN(Convolutional Neural Network) 기반 딥러닝 모델을 활용한 연구가 활발히 진행되고 있다[8]. CNN 기반 방법은 학습 데이터로부터 결함이나 대상 객체의 시각적 특징을 자동 학습할 수 있어 규칙 기반 방법보다 유연하다. 그중 YOLO는 이미지를 한 번의 네트워크 연산으로 처리하여 객체의 위치와 클래스를 동시에 예측하는 딥러닝 기반 객체 탐지 모델이다[9]. 이러한 특성으로 인해 YOLO 계열 모델은 객체의 위치를 빠르게 추정해야 하는 제조 공정 검사에 적합하며, PCB와 같은 정밀 전자부품 결함검사에 적용된 사례도 보고되었다[10].
볼형 렌즈 액추에이터와 관련하여 볼의 위치, 개수, 배열 상태를 활용한 구조 지식 기반 이상 탐지 방법을 제안하고, 구조적 규칙과 영상 처리 기법을 결합하여 볼 누락, 과잉, 배열 오류를 판별하는 연구가 수행되었다[3]. 그러나 해당 연구는 구조 지식 기반 이상 탐지 절차에 초점을 두었으며, 볼 객체 자체의 검출 성능을 객체 탐지 관점에서 비교하지는 않았다. 이에 본 연구에서는 볼형 렌즈 액추에이터의 볼을 직접 검출 대상으로 설정하고, YOLO 기반 객체 탐지 모델을 적용하여 기존 구조 지식 및 영상 처리 기반 연구를 객체 탐지 관점에서 보완하고자 한다.
Ⅲ. 제안 방법
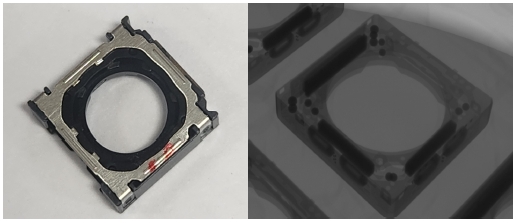
그림 1은 본 연구에서 사용한 볼형 렌즈 액추에이터 모듈의 실물 이미지와 X-ray 촬영 이미지이다. 분석 대상인 해당 이미지는 액추에이터가 중앙부에 주로 위치하나 촬영 구도와 배치는 이미지마다 다소 차이가 있고 일부 이미지에는 주변 제품 일부가 함께 포함되어 있다.
Example images of the ball-based lens actuator and its X-ray image
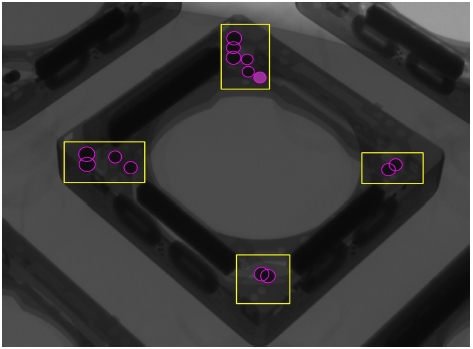
분석 대상 데이터셋은 정상(Good) 및 불량(Anomaly) 이미지로 구성되며, 사각형 본체 내부의 상·하·좌·우 4개 영역에 볼이 각각 5, 2, 4, 2개로 배치된 경우를 정상으로, 하나 이상의 영역에서 기준 개수와 일치하지 않는 경우를 불량으로 정의한다. 볼형 렌즈 액추에이터는 볼이 가이드 홈에 배치되고 자기 흡인력이 예압으로 작용해 위치가 기구적으로 구속되며[2], 볼 자체의 형상 변형은 부품 입고 단계에서 관리된다. 따라서 조립 공정의 주된 결함은 볼의 누락 및 과잉이므로, 본 연구는 영역별 볼 개수를 판정 기준으로 설정하였다. 그림 2는 상단 영역에서 볼이 하나 더 존재하는 불량 사례이다.
Example of defective images
3.1 제안하는 판정 시스템 구조
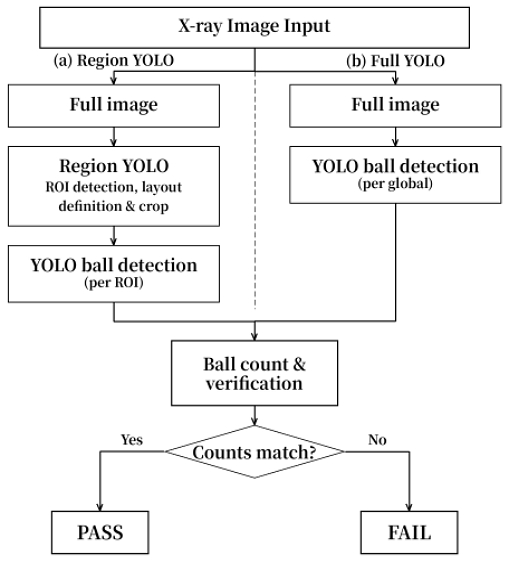
그림 3은 제안한 YOLO 기반 볼 검출 및 결함 판정 시스템의 구조도이다. X-ray 이미지를 구역 YOLO 방식과 전역 YOLO 방식으로 나누어 진행하였고 각 과정에서 YOLO가 검출한 볼 개수를 영역별 기준값과 비교하여 정상 또는 불량으로 판정한다.
Overall architecture of the decision system
3.2 ROI 기반 구역(Region) YOLO 방식
본 방식은 X-ray 이미지에 YOLO 기반 ROI 검출 모델(ROI detector)을 사용하여 ROI 후보를 추출한 후, 십자형 구조 기반 배치 방법을 통해 상·하·좌·우 ROI를 결정하고, ROI 이미지로 학습한 볼 검출 YOLO 모델을 사용해 볼 객체를 검출하는 방식이다. ROI 검출 모델은 사전 라벨링된 영역 데이터로 학습한 YOLOv8s 기반이며, 해당 모델은 mAP50 0.995의 성능을 보였다. 그림 4는 제안한 ROI 검출 모델을 적용한 결과이다.
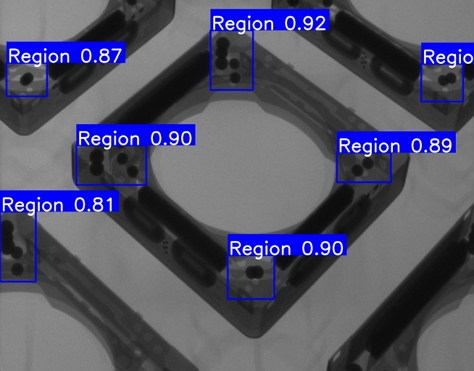
Application result of the ROI detector
실제 이미지에는 분석 대상 본품 외에도 주변 제품의 일부가 함께 포함될 수 있으므로, 단순 검출 결과만으로는 가운데 존재하는 액추에이터의 4개 ROI를 안정적으로 선택하기 어렵다.
이 문제를 해결하기 위해 검출된 후보 조합 C에 대해 중심 근접성, 정렬성, 균형성을 반영한 십자형 구조 점수 S(C)를 정의하였다. 식 (1)은 후보 조합의 최종 점수를 나타내며, 식 (2)는 후보 조합의 평균 중심과 이미지 중심 사이의 유클리드 거리, 식 (3)은 좌우 중심의 y좌표 차이와 상하 중심의 x좌표 차이를, 식 (4)는 좌우 및 상하 방향 중심 거리의 차이를 각각 반영한다.(C: ROI 후보 4개의 조합, : 평균 중심, (xc,yc): 이미지 중심, t,b,l,r: 상하좌우 ROI, xi,yi,di: ROI i의 중심 좌표 및 중심 거리). 최종적으로 S(C) 값이 최대가 되는 4개 영역을 선택하여 상·하·좌·우 ROI로 배치하였다. 그림 5는 이를 적용한 예시이다.
| (1) |
| (2) |
| (3) |
| (4) |
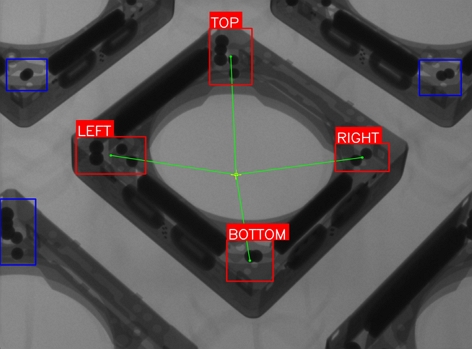
Cross-structured ROI assignment results
본 방식에서는 그림 5에서처럼 전체 이미지를 각각 ROI 이미지로 자르고 각 ROI 내부에서 YOLO 기반 볼 탐지를 수행하였다. 검출된 볼 객체는 영역별로 개수를 산출하였으며, 정상 기준 개수와 비교하여 정상·불량 여부를 판정하였다.
그림 6은 이러한 과정을 통해 산출된 최종 판정 결과로, 각 ROI에서 검출된 볼(분홍색 박스)이 상단 5개, 좌측 4개, 우측 2개, 하단 2개로 기준과 일치해 정상으로 판정되었다.
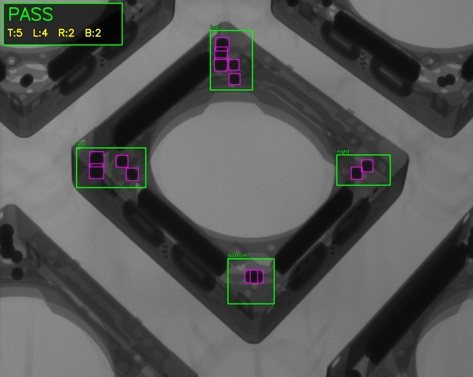
Final decision result based on the Region YOLO
3.3 전역(Full) YOLO 방식
본 방식은 X-ray 이미지 전체를 입력으로 사용하여 학습한 볼 검출 YOLO 모델을 적용하여 탐지를 수행하였다.
최종 판정은 검출된 볼 객체의 바운딩 박스를 원본 이미지에 시각화한 후, 앞서 학습한 ROI 검출 모델과 십자형 구조 배치 방법으로 상・하・좌・우 영역을 구분하고, 각 볼 객체의 중심점이 해당 ROI 내부에 포함되는지를 기준으로 영역별 개수를 산출해 정상 기준과 비교하는 방식으로 진행하였다.
Ⅳ. 실 험
4.1 데이터셋 구성 및 실험 환경
실험 데이터셋은 볼형 렌즈 액추에이터 X-ray 이미지 500장으로, 학습 데이터 400장과 검증 데이터 100장으로 분할하되 각각 정상·불량 비율을 1:1로 구성하여 클래스 불균형을 배제하였다. 구역 YOLO 방식에서는 학습 이미지 400장에 ROI 검출 모델을 적용하여 상·하·좌·우 4개 영역으로 분할한 후 학습에 사용하였다. 볼 객체 라벨은 OpenCV 기반 영상 처리로 초기 바운딩 박스 후보를 생성한 뒤, 수동 검토 및 보정을 통해 확정하였다.
성능 비교를 위해 YOLOv5와 YOLOv8 각각의 small(s), medium(m), large(l) 모델, 총 6개의 모델을 실험 대상으로 설정하였다. 두 버전은 산업 결함 검사에 널리 활용되어 성능이 검증되었고[8], anchor 기반과 anchor-free라는 서로 다른 세대의 구조를 대표하여 선정하였다. 모든 모델은 공정한 비교를 위해 동일한 학습 조건에서 학습하였다. 공통 학습 조건은 배치 크기(Batch size) 32, 입력 이미지 크기(Image size) 640, 최대 epoch 200으로 설정하였으며, 검증 손실이 30 epoch 이상 개선되지 않을 경우 학습을 조기 종료(Early stopping)하는 patience=30을 적용하였다. 이는 모델별 수렴 시점의 차이를 허용하되, 동일 조건에서 최적 성능을 확보하기 위함이다. 모델 성능은 mAP50-95, Precision, Recall 및 추론 시간을 기준으로 평가하였다.
4.2 전역 YOLO 방식과 구역 YOLO 방식 비교
표 1은 YOLO의 중간 규모 모델로서 두 방식의 비교 기준으로 적절한 YOLOv8m을 채택했을 때의 학습 결과이다. 검증 데이터셋의 객체 단위 볼 검출(Object-level ball detection)에서 Precision과 Recall은 두 방식 모두 1에 근접한 값을 보여, 볼의 오검출과 미검출이 거의 없는 유사한 탐지 성능을 보였다. 반면 위치 및 크기 정밀도를 반영하는 mAP50-95에서는 전역 YOLO 방식이 0.975로 구역 YOLO 방식의 0.906보다 약 0.07 높아, 두 방식 모두 볼 객체의 존재는 안정적으로 검출했으나 바운딩 박스의 위치 정확도에서는 전역 방식이 우수했음을 보여준다. 또한 최적 성능은 구역 YOLO 방식이 24 epoch, 전역 YOLO 방식이 128 epoch에서 나타나 두 방식의 학습 수렴 시점에도 차이가 확인되었다. 이러한 수렴 양상의 차이는 그림 7의 학습 및 검증 손실 변화를 통해 추가로 분석하였다. 한편 검출된 볼 개수를 이용한 이미지 단위 결함 판정(Image-level defect classification)에서는 두 방식 모두 Precision과 Recall 1.0000을 기록하여, 검증 이미지의 정상·불량을 모두 정확하게 판정하였다. 이는 동일 대상(볼형 렌즈 액추에이터)의 이상 판정을 다룬 기존 연구[3] (Precision 96.06%, Recall 100.0%, F1-score 97.99%)와 비교해도 동등하거나 우수한 수준이나, 두 연구가 서로 다른 데이터셋을 사용한 만큼 동일 조건의 직접 비교가 아닌 참고 지표로 해석해야 한다.

Performance of Full and Region YOLO methods
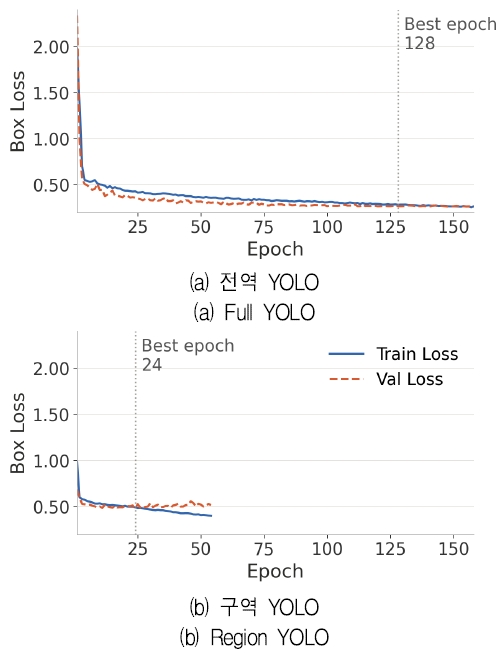
Training stability of full and region YOLO methods
그림 7은 전역 YOLO 방식과 구역 YOLO 방식의 train box loss 및 validation box loss 변화를 보여준다. 두 방식 모두 학습 초기에 손실이 빠르게 감소하며 전반적으로 수렴하였으나, best epoch 이후에는 서로 다른 양상을 보였다. 전역 YOLO 방식은 best epoch인 128 epoch 이후 validation loss가 거의 변화 없이(약 0.0045 감소 수준) 안정적으로 유지된 반면, 구역 YOLO 방식은 best epoch인 24 epoch 이후 validation loss가 0.4843에서 0.5194로 증가하여 일부 과적합 경향을 보였다.
이러한 차이는 두 방식의 입력 이미지 특성에서 기인한 것으로 해석된다. 구역 YOLO 방식은 ROI별로 이미지를 자르는 과정에서 공 주변의 문맥 정보가 소실되어, 그림자·반사·유사 배경과의 구분이 상대적으로 어려웠던 것으로 판단된다. 반면 전역 YOLO 방식은 제품 전체의 구조적 배치와 공간적 맥락을 함께 학습할 수 있어 보다 안정적인 특징 추출이 가능했던 것으로 판단된다. 따라서 Precision과 Recall은 두 방식 간 유사하였으나, mAP50-95 및 학습 안정성 측면에서는 전역 YOLO 방식이 상대적으로 우수한 것으로 판단된다.
4.3 전역 YOLO 방식의 모델 버전 및 크기별 비교
본 절에서는 YOLO 버전 및 모델 크기에 따른 성능 차이를 분석하기 위해 YOLOv5와 YOLOv8의 small(s), medium(m), large(l) 모델을 대상으로 실험을 수행하였다.
표 2는 YOLO 버전 및 모델 크기별 성능을 보여 준다. 표에서 알 수 있듯이 모든 모델에서 Recall은 1.0000으로 나타났고 Precision 또한 0.9997 이상으로 매우 높은 수준을 보였다. 그러나 mAP50-95에서는 모델 간 차이가 확인되었다. YOLOv5 계열은 0.9481~0.9659의 성능을 보인 반면, YOLOv8 계열은 0.9737~0.9752로 더 높은 성능을 보였다. 이를 통해 전역 YOLO 방식을 사용한 볼형 렌즈 액추에이터 볼 검출에서는 YOLOv8 계열이 YOLOv5 계열보다 전반적으로 우수한 위치 정밀도를 보임을 알 수 있었다.
Training results of Full YOLO models
그림 8은 전역 YOLO 방식에서 YOLOv5와 YOLOv8 각 모델의 추론 시간을 비교한 결과이다. 제조 공정에서는 생산 라인의 처리 속도에 맞춰 결함을 실시간으로 판정해야 하므로 추론 시간은 정확도와 함께 고려해야 할 핵심 지표이다. 측정 결과, 모델 크기가 커질수록 추론 시간이 증가하였으며, 버전 간 비교에서는 YOLOv5가 YOLOv8에 비해 전반적으로 빠른 추론 속도를 나타냈다. 다만 표 2의 정확도 지표와 함께 고려하였을 때, YOLOv8s는 3.6ms의 짧은 추론 시간에도 불구하고 mAP50-95 0.9737으로 높은 탐지 성능을 유지하여 속도와 정확도 측면에서 균형 잡힌 모델임을 알 수 있었다.
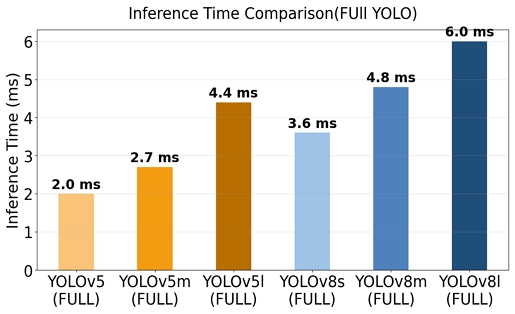
Inference time comparison of FULL YOLO models
4.4 실패 사례 및 한계 분석
본 실험에서 확인된 주요 실패 사례는 동일한 볼 객체 주변에 여러 바운딩 박스가 생성되는 중복 검출이다. 이는 영역별 볼 개수 과산정으로 이어져 정상 이미지를 불량으로 오판하게 하며, Precision을 낮추는 원인이 된다. 중복 검출을 완화하기 위해 IoU 임계값을 조정하였으나, 임계값을 낮출 경우 인접한 실제 볼까지 제거되어 카운트 누락이 발생하였다. 따라서 작은 볼 객체가 밀집된 제조 공정 이미지에서는 단순한 IoU 임계값 조정만으로는 한계가 있으며, 향후 인접 객체 특성을 고려한 후처리 기법이 필요하다.
Ⅴ. 결론 및 향후 과제
본 연구에서는 기존 X-ray 기반 규칙 의존적 검사 방식의 한계를 보완하기 위해, 볼형 렌즈 액추에이터의 볼 검출 및 결함 판정에 YOLO 기반 객체 탐지 모델을 적용하고, 입력 이미지 구성 방식, 모델 버전 및 크기에 따른 성능 차이를 비교하였다.
입력 방식 비교에서는 기존의 관념과 달리 구역 YOLO 방식보다 전역 YOLO 방식이 더 높은 mAP50-95와 안정적인 학습 수렴 양상을 보였다. 이는 ROI 단위로 이미지를 분할하는 과정에서 주변 문맥 정보가 제한되는 반면, 전역 YOLO 방식은 제품 전체의 구조적 배치와 공간적 맥락을 함께 학습할 수 있었기 때문으로 판단된다. 전역 YOLO 방식에서는 YOLOv8 계열이 YOLOv5 계열보다 높은 mAP50-95를 보였으며, 그중 YOLOv8m은 최고 정밀도를, YOLOv8s는 속도-정확도의 균형 측면에서 우수함을 확인하였다. 이에 따라 YOLOv8 기반의 전역 이미지 방식이 정확도와 연산 효율의 균형 측면에서 가장 적합한 탐지 전략으로 판단된다.
본 연구는 YOLO 기반 볼 검출이 볼형 렌즈 액추에이터 제조 공정의 결함 판정에 실용적으로 활용 가능함을 실험적으로 확인하였다는 점에서 의의를 가진다. 향후 연구에서는 다양한 촬영 조건과 결함 유형을 포함한 데이터셋 확장, 오탐 억제를 위한 후처리 및 구조적 제약 조건의 결합을 통해 시스템의 강건성을 높이는 방향으로 연구를 지속해 나갈 예정이다.
Acknowledgments
본 연구는 정부(과학기술정보통신부)의 재원으로 정보통신기획평가원-학·석사연계ICT핵심인재양성사업(ITTP-2024-00436954)의 지원과 SW중심대학지원사업(2021-0-01393), 한국연구재단 기초연구사업(No. RS-2020-NR049579)의 지원을 받아 수행되었음..
References
-
K. Weiher, S. Rieck, H. Pankrath, F. Beuß, M. Geist, J. Sender, and W. Flügge, "Automated Visual Inspection of Manufactured Parts Using Deep Convolutional Neural Networks and Transfer Learning", Procedia CIRP, Cape Town, South Africa, Vol. 120, pp. 858-863, Oct. 2023.
[https://doi.org/10.1016/j.procir.2023.09.088]

-
M. G. Song, D. H. Son, N. C. Park, K. S. Park, Y. P. Park, and S. C. Lim, "Design of Ball Bearing Type OIS Actuator for Mobile Camera Module", Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 20, No. 4, pp. 361-372, Apr. 2010.
[https://doi.org/10.5050/KSNVE.2010.20.4.361]
-
J. Jeon, J. Ahn, and N. Kim, "Structural Knowledge-Based Anomaly Detection to Inspect Ball-Based Lens Actuators", IEEE Access, Vol. 13, pp. 184110-184121, Oct. 2025.
[https://doi.org/10.1109/ACCESS.2025.3622686]
-
P. M. Bhatt, R. K. Malhan, P. Rajendran, B. C. Shah, S. Thakar, Y. J. Yoon, and S. K. Gupta, "Image-Based Surface Defect Detection Using Deep Learning: A Review", Journal of Computing and Information Science in Engineering, Vol. 21, No. 4, Art. no. 040801, Aug. 2021.
[https://doi.org/10.1115/1.4049535]
-
Y. Chen, Y. Ding, F. Zhao, E. Zhang, Z. Wu, and L. Shao, "Surface defect detection methods for industrial products: A review", Applied Sciences, Vol. 11, No. 16, Art. no. 7657, Aug. 2021.
[https://doi.org/10.3390/app11167657]
-
Z. Ren, F. Fang, N. Yan, and Y. Wu, "State of the Art in Defect Detection Based on Machine Vision", International Journal of Precision Engineering and Manufacturing-Green Technology, Vol. 9, pp. 661-691, 2022.
[https://doi.org/10.1007/s40684-021-00343-6]
- S. Kovalskyi and V. Koval, "Comparison of image processing techniques for defect detection", CEUR Workshop Proceedings, Ternopil, Ukraine, Vol. 3716, pp. 1-10, May 2024.
-
Y. Ma, J. Yin, F. Huang, and Q. Li, "Surface Defect Inspection of Industrial Products with Object Detection Deep Networks: A Systematic Review", Artificial Intelligence Review, Vol. 57, No. 12, Art. no. 333, Oct. 2024.
[https://doi.org/10.1007/s10462-024-10956-3]
-
J. Redmon, S. Divvala, R. Girshick, and A. Farhadi, "You Only Look Once: Unified, Real-Time Object Detection", Proc. IEEE Conference on Computer Vision and Pattern Recognition, Las Vegas, NV, USA, pp. 779-788, Jun. 2016.
[https://doi.org/10.1109/CVPR.2016.91]
-
T. Zhang, J. Zhang, P. Pan, and X. Zhang, "YOLO-RRL: A Lightweight Algorithm for PCB Surface Defect Detection", Applied Sciences, Vol. 14, No. 17, Art. no. 7460, Aug. 2024.
[https://doi.org/10.3390/app14177460]
2024년 3월 ~ 현재 : 경기대학교 AI컴퓨터공학부 컴퓨터공학전공 학부과정
관심분야 : 인공지능, 딥러닝, 컴퓨터 비전, 객체 탐지
2006년 2월 : 홍익대학교 컴퓨터공학과(학사)
2008년 2월 : 연세대학교 컴퓨터공학과(석사)
2013년 12월 : University of Colorado Boulder 컴퓨터과학(박사)
2013년 12월 ~ 2017년 1월 : ETRI 국가보안기술연구소 선임연구원
2017년 2월 ~ 2023년 2월 : 한국교통대학교 컴퓨터학부 부교수
2023년 3월 ~현재 : 경기대학교 AI컴퓨터공학부 인공지능전공 부교수
관심분야 : 인공지능, 딥러닝, 컴퓨터 비전
1997년 2월 : 서강대학교 컴퓨터과학과(학사)
2000년 2월 : KAIST 전산학과(석사)
2005년 2월 : KAIST 전산학과(박사)
2007년 3월 ~현재 : 경기대학교 AI컴퓨터공학부 교수
관심분야 : 컴퓨터 네트워크, 이상 탐지, 추천시스템 최적화, 멀티캐스트 라우팅