주파수 영역 자기 상관과 원형 칼만 필터를 사용한 시간 지연 추정 연구

초록
두 수신 센서 간 신호의 시간 지연 추정은 신호원의 수동적 위치 추정을 위한 핵심 기법으로, 소나 및 실내 측위 등에 활용되고 있다. 이 중 GCC-PHAT는 위상 정보만을 활용하여 우수한 성능을 제공하는 방법으로 널리 쓰인다. 본 논문에서는 자기 상관 함수로 주기성 신호와 잡음을 분리하는 GCC-CORR-PHAT의 출력 위상에 칼만 필터를 추가로 적용하는 GCC-CORR-KALMAN-PHAT를 제안한다. 제안된 방법은 시간 지연에 비례하는 유효 위상을 순차적으로 추정하며 잔존 위상 잡음을 억제한다. 백색 가우시안 잡음 환경에서의 모의실험 결과, 제안된 방법은 GCC-PHAT 및 GCC-CORR-PHAT 대비 평균 자승 오차 기준 최소 6.5 dB에서 최대 27.6 dB의 성능 향상을 보였다.
Abstract
Time Delay Estimation (TDE) between two-sensor signals is fundamental to passive source localization, widely used in sonar and indoor positioning. Generalized Cross Correlation with Phase Transform (GCC-PHAT) is extensively used for its robust performance via phase-only spectral whitening. This paper proposes GCC-CORR-KALMAN-PHAT, applying a Kalman filter to the phase output of GCC-CORR-PHAT to suppress residual phase noise. Simulations under white Gaussian noise show MSE improvements of 6.5–27.6 dB over GCC-PHAT and GCC-CORR-PHAT.
Keywords:
time-delay estimation, GCC-PHAT, autocorrelation, Kalman FilterⅠ. 서 론
신호원의 위치를 수동적으로 파악하는 데 있어 두 수신 센서 간의 도달 시간차를 산출하는 기술은 필수적이며, 소나 및 실내 측위와 같은 여러 영역에서 널리 응용되고 있다[1]-[4]. Carter 등의 초기 연구를 기점으로 성능 개선이 거듭되어 온 일반화 상호 상관(GCC, Generalized Cross Correlation) 방식은 대표적인 시간 지연 추정 기법으로 꼽힌다[1][5][6]. 이 기법은 주파수 영역에서 적용하는 가중치 함수에 따라 GCC-ML(Maximum Likelihood), GCC-Roth, GCC-PHAT(Phase Transform) 등으로 나뉘는데, 그중 GCC-PHAT가 다양한 시간 지연 추정 응용에 가장 보편적으로 사용된다[7]-[9]. 나아가 GCC-PHAT의 추정 성능을 한 단계 끌어올리기 위한 다방면의 연구도 이어졌다. 공간적 특성이나 희소 정보를 접목하는 연구[5][10]를 비롯하여, 채널 추정과 시간 지연 추정을 통합적으로 수행하는 기법[11][12]이 대표적이다. 아울러 자기 상관 함수를 통해 주파수 영역의 주기성 성분을 강화하고 잡음은 감쇠시켜 지연 추정 정확도를 높이는 방법론도 제안되었다[6][13].
본 논문은 참고문헌[13]의 이론적 배경을 바탕으로 출발한다. 첫 단계로 GCC-PHAT를 구하는 과정에서 주파수 영역 자기 상관 함수를 적용해 주기적 신호와 무작위 잡음을 분리한 뒤, 크기를 '1'로 맞추는 정규화를 수행하여 위상 성분만 추출한다. 이때 추출된 위상 내부에는 시간 지연에 비례하는 성분 외에도 아직 제거되지 않은 잡음 성분이 공존한다. 이를 개선하기 위해 본 연구에서는 칼만 필터를 추가로 도입하여 시간 지연에 비례하는 유효 성분을 추정하고 잔여 잡음을 억제하는 단계를 결합하였다. 이러한 일련의 처리를 통해 유효 대역 내의 잔류 위상 잡음을 효과적으로 줄이는 GCC-CORR-KALMAN-PHAT 알고리즘을 제안한다. 여러 신호 대 잡음비 환경에서 모의실험을 통해 기존 GCC-PHAT, GCC-CORR-PHAT[13], 그리고 제안 기법의 시간 지연 추정 오차를 비교하였으며, 그 결과 최소 6.5 dB에서 최대 27.6 dB에 이르는 MSE 성능 이득을 확인하였다. 논문의 구성을 살펴보면, 2장에서는 기존 GCC-PHAT의 원리와 주파수 영역 자기 상관에 기반한 GCC-CORR-PHAT를 설명한 후, 칼만 필터를 결합한 GCC-CORR-KALMAN-PHAT 기법을 제시한다. 이어 3장에서는 모의실험을 통해 추정 성능을 검증하고, 4장에서 결론을 맺는다.
Ⅱ. 주파수 영역 자기 상관과 원형 칼만 필터를 사용한 상호 상관 기반 시간 지연 신호 추정 기법
2.1 신호 시간 지연의 수치화
시간 지연 추정을 위해 떨어진 두 수신 센서(i=1, 2)에서 계측된 이산 신호를 xi(n)이라 정의할 때, 이에 대한 수학적 신호 모델은 다음과 같이 표현된다[1].
| (1) |
위 식에서 s(n)은 소음원 신호를 의미하며, αi와 τi는 해당 신호가 i번째 센서에 도달하는 과정에서 겪는 경로 감쇠 계수와 전파 지연 시간을 각각 나타낸다. 또한 ni(n)은 i번째 센서 채널에 유입되는 가산 잡음으로, 영(0)평균과 시불변 특성을 지니는 정규분포를 따른다. 이때 소음원 신호 s(n)과 잡음 성분 ni(n) 사이에는 통계적 상관성이 존재하지 않는 것으로 가정하며, 두 수신 센서 간에 발생하는 상대 시간 지연은 로 정의된다.
2.2 주파수 영역 자기 상관을 이용한 GCC-PHAT 개선[13]
그림 1은 기존의 GCC-PHAT 알고리즘을 이용한 전반적인 시간 지연 추정 블록도를 보여준다. 상호 상관 추정법의 일종인 GCC-PHAT는 주파수 영역에서 구한 두 수신 신호의 곱에 백색화 가중치를 부여하는 방식을 취한다. 이를 통해 신호의 스펙트럼 크기 성분이 미치는 영향을 제거하고 오직 위상 정보만을 추출하게 된다. 그림 1의 처리 절차에 따라, 프레임 분할을 거친 각 채널의 입력 신호열 x1(n)과 x2(n)에 이산 푸리에 변환을 적용하면 다음의 식 (2-a) 및 식 (2-b)로 표현된다.
| (2-a) |
| (2-b) |
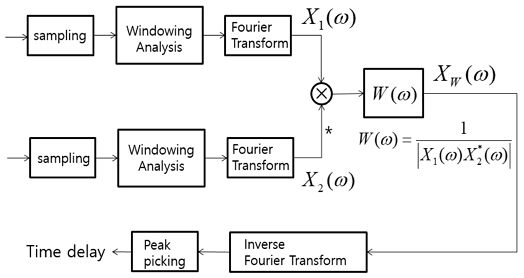
Diagram of GCC-PHAT[13]
이어서 백색화 처리된 주파수 영역 신호 XW(f)의 도출을 위해, X1(f)과 X2(f)의 복소 공액 간의 곱에 X1(f)의 크기 제곱 성분을 백색화 가중치로 적용하여 나눈다. 이 과정에서 크기 성분은 상쇄되고, 식 (3)과 같이 시간 지연 정보만을 내포한 위상 성분만 남게 된다.
| (3) |
식 (3)을 역푸리에 변환으로 식 (4)의 상호 상관 식을 구한다.
| (4) |
즉 n = −τ에서 상관 함수의 최댓값이 형성된다. 여기서 정규화된 신호 XW(f)에 역푸리에 변환을 취하는 대신, 변수 f를 시간 영역 변수로, 변수 n을 주파수 영역 변수로 각각 간주하여 푸리에 변환을 적용한다면,
| (5) |
가 된다. 참고문헌[13]에선 그림 2와 같이 식 (3)에 대해서 자기 상관 함수를 적용하여 XW(ω)의 자기 상관을 구함으로써 주기성을 살리면서 잡음의 영향은 줄이는 시도를 하였다. 이를 본 논문에서는 GCC-CORR-PHAT로 칭한다.
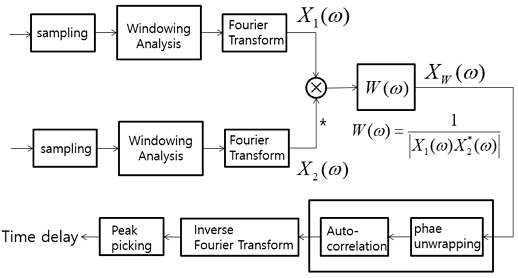
Diagram of GCC-PHAT using Auto-correlation in frequency domain[13]
2.3 원형 칼만 필터를 이용한 GCC-PHAT 성능 향상
그림 2의 XW(f)는 단위 원 위의 복소수 신호이므로 잡음이 없는 경우 XW(f) = exp(j2πfτ) = exp(jφ)의 선형 구조를 가지나, 실제는 가우시안 위상 잡음 η(f) ~ N(0,)이 중첩되어 식 (6)과 같이 관측된다. 본 절에서는 이 위상 잡음을 억제하기 위하여 주파수 빈 인덱스 k를 이산 시간축으로 간주하고, 원형 칼만 필터(CKF, Circular Kalman Filter)를 위상 도메인에 직접 적용하는 방법을 제안한다. CKF는 다음의 1차 상태공간 모델(State-space model)을 기반으로 한다[14].
| (6-a) |
| (6-b) |
여기서 θk=ϕ(k)는 주파수 인덱스 k에서의 위상, Q는 프로세스 잡음 분산, R은 측정 잡음 분산이다. 식 (6)은 랜덤 워크 과정을 가정하며, 이는 GCC-PHAT의 선형 위상이 인접 주파수 빈 사이에서 완만하게 변화한다는 물리적 사실을 반영한다. 위상은 [−π, π] 구간에서 순환적으로 wrap-around가 발생하므로, 샘플간 혁신(Innovation)을 단순 차분으로 계산하면 위상차가 ±π를 넘는 경우 필터가 발산한다. 이를 방지하기 위하여 원형 차분(Circular subtraction)에 기초한 혁신을 정의한다[15].
| (7) |
이는 임의의 위상차를 [−π, π] 범위로 강제 사상(Mapping)하는 연산으로, Unscented Kalman Filter나 Particle Filter와 같은 비선형 추정기를 사용하지 않고도 원형 통계(Circular statistics)의 핵심 성질을 단순 연산으로 반영한다[16]. 칼만 이득과 상태 갱신은 다음과 같다.
| (8) |
| (9) |
| (10) |
필터가 충분한 수의 주파수 빈을 거쳐 수렴하면, 오차 공분산 Pk는 정상상태 값 P∞로 수렴하며 이는 이산 대수 리카티 방정식(Discrete algebraic Riccati equation)의 해로 주어진다[17].
| (11) |
이때 정상상태 칼만 이득 K∞는 다음과 같다.
| (12) |
정상상태에서 식 (9)의 갱신식은 다음과 같은 선형 시불변(LTI) 1차 IIR(Infinite Impulse Response) 필터와 등가이다.
| (13) |
식 (13)를 z-영역 전달함수로 표현하면,
| (14) |
이다. 따라서 CKF는 주파수 인덱스 축에서 동작하는 적응형 1차 IIR 저역통과 필터로 해석될 수 있다.
CKF의 잡음 억제 효과를 정량화하기 위하여, 측정 잡음 vk가 분산 ( = R )을 갖는 백색 가우시안 잡음이라고 가정한다. 식 (13)의 출력은 입력 백색잡음에 대한 1차 IIR 필터의 응답이므로, 출력 분산은 입력 잡음 분산과 필터 임펄스 응답 에너지의 곱으로 주어진다.
| (15) |
식 (14)의 1차 IIR 필터에 대하여 위 적분은 닫힌 형태(Closed form)로 계산되며, 등비급수의 합으로부터 식 (16)과 같은 결과를 얻는다.
| (16) |
따라서 CKF 출력의 정상상태 위상 잡음 분산 식 (17)로 주어진다.
| (17) |
여기서 K∞∈(0, 1)이므로 항상 이 성립하며, K∞가 작을수록 (즉 참위상은 인접 샘플 사이에서 완만하게 변하는 반면에 관측 잡음은 상대적으로 변동폭이 큰 것으로 가정, Q ≪ R) 분산 감소 효과가 커진다[18].
2.3.1절의 식 (6-a)과 식 (6-b)에서 보인 것과 같이 관측 위상은 이고 참위상은 랜덤 워크 를 따른다. 관측된 인접 위상 간의 차(wrap-around 포함)를 구하면 식 (18)과 같다.
| (18-a) |
| (18-b) |
식 (18)에서 wk, vk와 vk-1은 서로 독립이므로 인접 위상 간의 차이 분산은 식 (19)가 된다.
| (19) |
여기서 Q ≪ R이 성립한다고 가정하면, Q를 무시할 수 있고, 식 (20)과 같이 근사적인 R을 구할 수 있다.
| (20) |
그리고 Q를 구하기 위하여 Q ≪ R이 성립하는 보수적인 값으로 Q=R/10를 택하면 실제적으로 사용가능한 잡음 제거용 칼만 필터를 구현할 수 있다.
2.2절의 GCC-CORR-PHAT 방법은 주파수 영역에서 자기 상관 함수를 이용해 신호의 주기성은 강조하고 잡음 성분은 억제한다. 이 결과를 PHAT 방식에 따라 크기가 1이 되도록 정규화하여 순수 위상 항을 추출한다. 이렇게 추출된 위상 항에 2.3절의 원형 칼만 필터를 적용하면, 식 (17)과 같이 잔존하는 위상 잡음을 추가적으로 억제할 수 있다. 즉, 두 방법은 서로 다른 부분에서 잡음을 억제하는 상호 보완적인 특성을 갖는다. GCC-CORR-KALMAN-PHAT방법은 그림 3과 같이 GCC-CORR-PHAT에 칼만 필터를 적용하는 것이다. GCC-CORR-KALMAN-PHAT방법에서는 2.3.4 절과 같이 R과 Q를 추정한 후 2.3.1절의 원형 칼만 필터를 사용한다. 그러므로 한 프레임의 데이터 길이가 Lmax일 때 덧셈은 8Lmax-5, 곱셈은 5Lmax-1 그리고 나눗셈은Lmax+3의 복잡도가 추가된다.
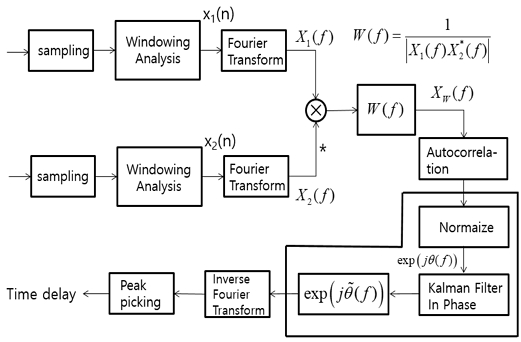
Diagram of GCC-PHAT using autocorrelation and Kalman Filter
그림 3에 GCC-CORR-PHAT와 원형 칼만 필터를 결합한 GCC-CORR-KALMAN-PHAT 방법의 처리 흐름을 나타내었다.
GCC-CORR-KALMAN-PHAT 방법의 신호처리 순서는 다음과 같다.
1단계: GCC-PHAT의 백색화 출력 XW(f) = exp(j2πfτ)를 계산한다(식 (3) 참조).
2단계: XW(f)에 자기상관함수를 적용해서 1차 잡음 저감한 신호 을 얻는다.
3단계: 정규화를 통해서 순수 위상 신호를 복원한다.
| (21) |
4단계: 의 위상 θ(f)에 대해서 칼만 필터를 적용한다(식 (8)에서 식 (10) 참조).
5단계: 4단계 결과로 나온 결과 위상 만을 사용한 복소수 exp(j)를 복원하고 역 이산 푸리에 변환(IDFT)을 적용하여 최종 상호 상관 함수를 구한다. 최대값 위치로부터 시간 지연값을 추정한다.
Ⅲ. 모의실험을 통한 성능 비교
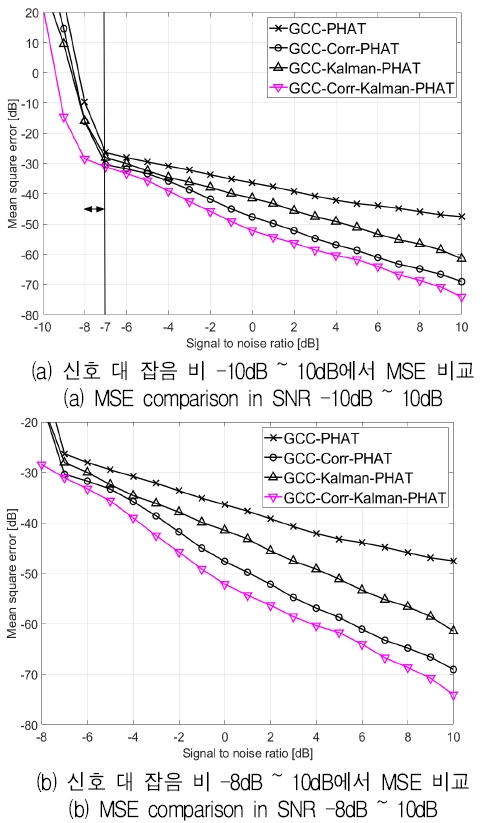
모의실험에 사용할 두 채널의 수신 신호는 식 (1)의 모델에 따라 생성하였다. 특정 신호 특성에 치우치지 않은 평가를 위해 원신호 s(n)으로는 백색 가우시안 불규칙 신호를 사용하였고, 두 번째 채널 신호는 첫 번째 채널 신호를 10 샘플 지연시킨 x2(n) = x1(n-10)으로 구성하였다. 두 채널에는 각각 백색 가우시안 잡음 n1(n), n2(n)을 더하였으며, 이 두 잡음은 서로 무상관일 뿐 아니라 원신호와도 무상관이 되도록 생성하였다. 신호 대 잡음비는 -10dB에서 10dB까지 변화시켰다. 제안한 GCC-CORR-KALMAN-PHAT의 성능은 세 가지 기법과 비교하여 검증하였다. 비교 대상은 기본 방식인 GCC-PHAT, 주파수 영역 자기 상관 함수를 적용한 GCC-CORR-PHAT, 그리고 제안 기법에서 자기 상관 처리만 뺀 GCC-KALMAN-PHAT이다. 신호 대 잡음비마다 100회의 반복 실험을 수행하고, 실제 지연 값과 추정 지연 값 사이의 평균 제곱 오차(MSE, Mean Square Error)를 산출하였다.
그림 4(a)는 전체 신호 대 잡음비 구간에서의 MSE를 dB 단위로 보여주며, 그림 4(b)는 -8dB~10dB 구간을 확대한 결과이다. 그림 4(a)를 보면, GCC-PHAT는 신호 대 잡음비가 약 -7dB에 이르면 추정 성능이 급격히 저하되는 문턱 현상을 보이며, GCC-CORR-PHAT와 GCC-KALMAN-PHAT에서도 같은 현상이 나타난다. 반면 제안한 GCC-CORR-KALMAN-PHAT는 이보다 1dB 낮은 -8dB에서 문턱이 발생하여, 사용 가능한 신호 대 잡음비 범위가 넓어짐을 알 수 있다. 또한 -6dB부터 10dB까지의 구간에서는 제안 기법, GCC-CORR-PHAT, GCC-KALMAN-PHAT 모두 GCC-PHAT보다 뚜렷이 우수한 성능을 나타낸다. 이 구간의 MSE를 그림 4(b)에서 살펴보면 다음과 같다. GCC-PHAT는 -26.3dB에서 -46.6dB, GCC-CORR-PHAT는 -31.1dB에서 -69.0dB, GCC-KALMAN-PHAT는 -30.1dB에서 -64.8dB 범위의 값을 가진다. 제안한 GCC-CORR-KALMAN-PHAT는 -32.8dB에서 -74.2dB로 가장 낮은 오차를 보인다. GCC-PHAT 대비 각 기법의 MSE 개선 정도는 표 1에 정리하였으며, 제안 기법이 최대 27.6dB로 가장 큰 개선 효과를 나타냈다.
Performance comparison in case of white gaussian signal source

Comparison of MSE improvement from GCC-PHAT
Ⅳ. 결론 및 향후 과제
본 논문은 두 센서 간의 시간 지연 추정을 위한 새로운 기법으로 GCC-CORR-KALMAN-PHAT를 제안하였다. 이 기법은 GCC-PHAT의 주파수 영역 처리 과정 중 단위원 상의 위상에 원형 칼만 필터를 적용하여 잔존 위상 잡음을 효과적으로 억제한다. 모의실험 결과, 제안 기법이 기존 GCC-PHAT 기반 알고리즘들의 추정 성능을 크게 향상시킬 수 있음을 확인하였다. 그리고 이 방법을 기존의 주파수 영역에서 자기 상관 함수를 사용하는 GCC-CORR-PHAT에 적용하였다. 모의실험으로부터 제안한 방법이 자기 상관 함수만을 적용한 경우나 칼만 필터만 적용한 경우보다 더 우수한 잡음 저감 효과를 통해서 시간 지연 추정 MSE가 최소 6.5dB에서 최대 27.6dB 향상됨을 확인하였다. 본 결과는 향후 GCC-PHAT를 사용하여 소음원 위치 추정 응용 등에 적용한다면 위치 추정 정확성 향상을 기대할 수 있다.
향후에는 제안 기법을 드론과 같이 이동하는 음원의 정밀 위치 추정에 적용하여 그 유용성을 검증할 계획이다.
References
-
G. Carter, "Time delay estimation for passive sonar signal processing", IEEE Trans. Acoust., Speech, Signal Process., Vol. 29, No. 3, pp. 463-470, Jun. 1981.
[https://doi.org/10.1109/TASSP.1981.1163560]

-
L. Nguyen, J. V. Miro, and X. Qiu, "Multilevel B-splines-based learning approach for sound source localization", IEEE Sensors J., Vol. 19, No. 10, pp. 3871-3881, Jan. 2019.
[https://doi.org/10.1109/JSEN.2019.2895854]
-
V. Faerman, K. Voevodin, and V. Avramchuk, "Frequency-domain generalized phase transform method in pipeline leaks locating", Proc. Int. Conf. High-Perform. Comput. Syst. Technol. Sci. Res., Automat. Control Prod., Barnaul, Russia, pp. 22-38, May 2023.
[https://doi.org/10.1007/978-3-031-23744-7_3]
-
C. Du, S. Yu, H. Yin, and Z. Sun, "Microseismic time delay estimation method based on continuous wavelet", Sensors, Vol. 22, No. 8, pp. 1-11, Apr. 2022.
[https://doi.org/10.3390/s22082845]
-
J. S. Lim and K. Lee, "Time delay estimation algorithm using Elastic Net", The Journal of the Acoustical Society of Korea, Vol. 42, No. 4, pp. 364-369, Jul. 2023.
[https://doi.org/10.7776/ASK.2023.42.4.364]
-
J. Lim, "A Study on Improving Time Delay Estimation Performance of Generalized Cross Correlation-Phase Transform using Singular Spectrum Analysis", Journal of KIIT, Vol. 20, No. 8, pp. 99-106, Aug. 2022.
[https://doi.org/10.14801/jkiit.2022.20.8.99]
-
C. S. Tan, R. M. Mokhtar, and M. R. Arshad, "Improved generalized cross correlation phase transform algorithm for time difference of arrival estimation", Proc. 10th Nat. Tech. Seminar Underwater Syst. Technol., Singapore, pp. 315-322, Feb. 2019.
[https://doi.org/10.1007/978-981-13-3708-6_26]
-
J. M. Lorenzo, R. V. Abad, P. R. Lopez, F. Rivas, and J. Escolano, "Evaluation of generalized cross-correlation methods for direction of arrival estimation using two microphones in real environments", Appl. Acoust., 73, Vol. 73, No. 8, pp. 698-712, Aug. 2012.
[https://doi.org/10.1016/j.apacoust.2012.02.002]
-
T. Gustafsson, B. D. Rao, and M. Trivedi, "Source localization in reverberant environments: Modeling and statistical analysis", IEEE Trans. Speech Audio Process., Vol. 11, No. 6, pp. 791-803, Nov. 2003.
[https://doi.org/10.1109/TSA.2003.818027]
- X. Alameda-Pineda and R. Horaud, "Geometrically-constrained robust time delay estimation using non-coplanar microphone arrays", Proc. 20th Eur. Signal Process. Conf. (EUSIPCO), Bucharest, Romania, pp. 1309-1313, Aug. 2012. https://xavirema.eu/wp-content/papercite-data/pdf/Alameda-EUSIPCO-2012.pdf, .
-
J. Benesty, "Adaptive eigenvalue decomposition algorithm for passive acoustic source localization", J. Acoust. Soc. Amer., Vol. 107, No. 1, pp. 384-391, Jan. 2000.
[https://doi.org/10.1121/1.428310]
-
M. Moonen and D. Simon, "Robust adaptive time delay estimation for speaker localization in noisy and reverberant acoustic environments", EURASIP J. Adv. Signal Process., Vol. 11, No. 10, pp. 1110-1124, Oct. 2003.
[https://doi.org/10.1155/S111086570330602X]
-
J. Lim, M. Cheong, and S. Kim, "Improved generalized cross correlation-phase transform based time delay estimation by frequency domain autocorrelation", The Journal of the Acoustical Society of Korea, Vol. 37, No. 5, pp. 271-275, Sep. 2018.
[https://doi.org/10.7776/ASK.2018.37.5.271]
-
R. E. Kalman, "A new approach to linear filtering and prediction problems", Journal of Basic Engineering, Vol. 82, No. 1, pp. 35-45, Mar. 1960.
[https://doi.org/10.1115/1.3662552]
-
G. Kurz, I. Gilitschenski, and U. D. Hanebeck, "Recursive nonlinear filtering for angular data based on circular distributions", Proc. of the 2013 American Control Conference (ACC), Washington, D.C., USA, pp. 5439-5445, Jun. 2013.
[https://doi.org/10.1109/ACC.2013.6580688]
-
K. V. Mardia, and P. E. Jupp, "Directional Statistics", 1st ed., Wiley, pp. 57-82, 1999.
[https://doi.org/10.1002/9780470316979]
- B. D. O. Anderson and J. B. Moore, "Optimal Filtering", Prentice-Hall, pp. 36-61, 1979.
-
H. Fu and P. Y. Kam, "Estimating the frequency and phase of a noisy sinusoid by Kalman filter", Proc. 2007 IEEE International Symposium on Information Theory, Nice, France, pp. 1781-1785, Jun. 2007.
[https://doi.org/10.1109/ISIT.2007.4557479]
1986년 2월 : 서울대학교 전자공학과(공학사)
1988년 2월 : 서울대학교 전자공학과(공학석사)
1996년 8월 : 서울대학교 전자공학과(공학박사)
1998년 3월 ~ 현재 : 세종대학교 AI융합전자공학과 교수
관심분야 : 신호처리