디지털 빔포밍 FMCW 레이다의 탐지 및 추적 통합 시뮬레이터 개발
 ; 서원기**
; Wongi Seo**
초록
본 논문에서는 디지털 빔포밍 FMCW 레이다의 탐지와 다중 표적 추적을 통합한 MATLAB 시뮬레이터를 제시한다. 8×8 균일 평면 배열을 기반으로 거리 방향 CA-CFAR 탐지, 후보별 도플러 처리, 모노펄스 각도 추정 및 GNN(Global Nearest Neighbor) 자료 연관을 연계하였다. 탐지 과정에서는 거리, 속도 및 방위각·고각 정보를 생성하고, 추적 과정에서는 등속도 확장 칼만 필터와 GNN 자료 연관을 이용하여 다중 표적 항적을 생성·갱신한다. 또한 탐색과 추적 슬롯을 8:2로 배분하고 예측 항적 정보를 다음 추적 빔 조향에 활용하였다. 이러한 탐지 및 추적 기능은 하나의 통합 사용자 인터페이스로 구현하였으며, 모의실험을 통해 다중 표적의 탐지, 항적 생성·갱신 및 추적 빔 재지향이 연속적으로 수행됨을 확인하였다.
Abstract
This paper presents a MATLAB simulator integrating detection and multi-target tracking for digital beamforming FMCW radar. Based on an 8×8 uniform rectangular array, it combines range-domain CA-CFAR detection, Doppler processing, monopulse angle estimation, and Global Nearest Neighbor (GNN) data association. Detection provides range, velocity, azimuth, and elevation measurements, while tracking creates and updates multiple tracks using a constant-velocity extended Kalman filter and GNN association. Search and tracking slots are allocated at an 8:2 ratio, and predicted track information is used for subsequent beam steering. The functions are integrated into a single user interface, and simulations confirm continuous multi-target detection, track initiation and update, and tracking-beam redirection.
Keywords:
FMCW radar, digital beamforming, CA-CFAR, global nearest neighbor, multi-target trackingⅠ. 서 론
위상배열 레이다는 넓은 감시 영역에서 새로운 표적을 탐색하는 동시에 이미 생성된 항적을 반복적으로 관측하여 추적 상태를 갱신해야 한다. 따라서 실제 운용 성능은 개별 신호처리 알고리즘의 성능뿐 아니라 탐색 빔 운용, 표적 탐지, 측정값 생성, 자료 연관, 상태 추정 및 추적 빔 재방문 과정이 시간적으로 어떻게 연계되는지에 의해 결정된다. 특히 FMCW(Frequency-Modulated Continuous Wave) 파형과 디지털 빔포밍을 사용하는 레이다에서는 파형 및 배열 파라미터, 거리·속도·각도 측정 과정과 제한된 탐색·추적 자원의 배분을 하나의 운용 절차에서 확인할 수 있는 통합 모의 환경이 필요하다[1].
거리·도플러 처리와 CFAR(Constant False Alarm Rate) 기반 표적 탐지, 자료 연관 및 표적 추적은 레이다 신호처리의 주요 연구 분야로 각각 발전해 왔다[2][3]. 한편 위상배열 레이다의 실제 운용에서는 탐색 빔에서 생성된 측정값이 추적기로 전달되고, 추정된 항적 정보에 따라 표적의 예상 위치로 추적 빔을 재지향하는 과정이 반복된다[4][5]. 또한 제한된 레이다 시간 자원 내에서 탐색과 추적 임무를 함께 수행하기 위해서는 각 임무의 드웰과 항적 갱신 주기를 적절히 스케줄링할 필요가 있다[4]. 따라서 개별 탐지 또는 추적 알고리즘의 검증뿐 아니라 탐색에서 측정 생성, 항적 생성·갱신 및 추적 재방문으로 이어지는 전체 운용 과정을 연계하여 확인할 수 있는 모의 환경이 필요하다.
이러한 점을 고려하여 디지털 빔포밍 FMCW 레이다의 탐지와 다중 표적 추적을 하나의 MATLAB 시뮬레이터로 통합하였다. 공통 송수신 및 8×8 균일 평면 배열 모델을 기반으로 거리 방향 CA-CFAR(Cell-Averaging CFAR) 탐지[2], 후보별 도플러 처리, 모노펄스 기반 각도 추정, GNN(Global Nearest Neighbor) 자료 연관[3] 및 등속도 확장 칼만 필터 기반 상태 추정을 연계하였다. 또한 탐색과 추적에 할당된 드웰을 동일한 스케줄러에서 운용하고, 추정된 항적의 예측 위치와 속도 정보를 다음 추적 빔의 조향 및 측정 게이트 설정에 반영하였다. 여기서 드웰은 하나의 빔 방향을 유지하면서 복수의 FMCW 스윕을 관측하는 시간 단위를 의미한다.
주요 기여는 다음과 같다. 첫째, 파형 생성과 배열 송수신 모델부터 거리·속도·각도 측정 생성, 자료 연관 및 항적 갱신까지의 처리 과정을 하나의 공통 파라미터 체계와 드웰 처리 구조로 통합하였다. 둘째, 탐색 드웰에서 생성된 측정값이 다중 표적 추적기로 전달되고, 예측 항적이 다시 추적 빔 재방문에 사용되는 탐지–추적 폐루프 구조를 구현하였다. 셋째, 탐색과 추적 슬롯을 일정 비율로 배분하는 스케줄러는 신규 표적 탐색과 기존 항적 재방문을 연속적으로 수행한다. 넷째, 거리 전력과 CFAR 문턱, 탐지 측정값, 빔 운용 상태 및 항적 상태를 하나의 통합 사용자 인터페이스에 함께 표시하고, 다중 표적 모의실험을 통해 탐지, 항적 생성·갱신 및 추적 빔 재지향 과정의 연속 동작을 검증하였다.
Ⅱ. 시뮬레이터 구성 및 레이다 모델
2.1 공통 파라미터와 배열 구성
제안한 시뮬레이터는 레이다 파라미터, 배열 구조, 파형 생성, 표적 모델 및 신호처리 과정에 동일한 파라미터를 적용한다. 주요 설계값은 외부 파라미터 파일에서 불러와 공통 구조체에 저장하며, 값이 변경되면 파장, PRI(Pulse Repetition Interval), 처프 기울기와 표본 수 등의 파생값을 다시 계산한다. 이후 공통 레이다 모델을 갱신하여 탐지와 추적 기능에 동일한 송수신·배열 조건을 적용한다.
기준 모델은 15 GHz 반송주파수와 8×8 균일 평면 배열(URA, Uniform Rectangular Array)을 사용한다. 파장은 약 19.99 mm이며, 두 배열 축의 소자 간격은 반파장인 약 9.99 mm로 설정하였다. 동일한 배열 모델은 송신 빔 조향과 수신 디지털 빔포밍에 공통으로 사용되며, 하나의 드웰 동안 지정된 방위각과 고각 방향을 유지하면서 복수의 FMCW 스윕을 송수신한다. 이와 같은 구성은 파형·배열 파라미터와 탐지·추적 처리 사이의 조건 불일치를 줄이고, 동일한 레이다 모델에서 전체 운용 절차를 확인하기 위한 기반을 제공한다[6]. 주요 기준 파라미터는 표 1에 정리하였다.

Main radar and array parameters
2.2 레이다 모의실험 모델 구현
레이다의 송신, 전파, 표적 반사 및 수신 과정은 MATLAB Phased Array System Toolbox의 System object를 조합하여 공통 레이다 모델로 구성하였다. 주요 객체는 초기화 단계에서 생성한 뒤 각 드웰의 스윕 처리 과정에서 반복 사용하며, 송수신 배열, 표적 운동, 자유공간 전파 및 수신 잡음 모델이 동일한 레이다 파라미터를 공유하도록 연계하였다.
송수신 배열은 phased.URA와 안테나 소자 모델을 이용하여 8×8 URA 구조로 구성하고, phased.SteeringVector를 이용하여 지정된 방위각과 고각에 대한 조향벡터를 생성한다. 송신 과정에서는 phased.Transmitter와 phased.Radiator를 이용하여 송신 전력과 배열 지향성을 반영하며, 표적의 위치와 속도는 phased.Platform으로 갱신한다. 전파 과정은 phased.FreeSpace를 이용하여 전파 지연, 자유공간 경로손실 및 도플러 효과를 반영하고, 표적 반사는 phased.RadarTarget을 이용하여 RCS 조건에 따라 모델링하였다. 수신 신호는 phased.Collector를 통해 배열 소자별로 수집한 뒤 phased.ReceiverPreamp에서 수신 이득과 잡음지수를 반영하도록 구성하였다.
이와 같이 송신 배열에서 자유공간 채널, 표적 반사 및 수신 배열까지를 하나의 연속된 신호 경로로 구성함으로써, 표적의 거리·속도·방향 변화를 수신 배열 신호에 반영하였다. 생성된 배열 신호는 이후 디지털 빔포밍, 거리·도플러 처리 및 모노펄스 각도 추정의 입력으로 사용되며, 탐지와 추적 과정에서도 동일한 레이다 모델과 파라미터를 적용한다.
2.3 FMCW 파형 생성 및 표본화 구조
송신파형은 복소 기저대역 선형 FMCW 처프로 구성하였다. 처프 기울기 S는 표 1의 B와 Tc를 사용하여 S=B/Tc 로 정의되며, B=30 MHz와 Tc=100 μs 조건에서 S=3.0×10¹¹ Hz/s가 된다. 이에 따른 이론적인 거리 분해능은 ΔR=c/(2B)≈5 m이다[6]. 최대 처리 거리 3 km에서 거리 성분에 의한 beat 주파수는 약 6.0 MHz이며, ±30 m/s의 도플러 성분을 포함한 최대 IF 주파수도 약 6.01 MHz 수준이다.
파형 생성과 IF 신호처리의 표본화 조건은 분리하였다. 송신·전파·반사·수신 과정의 30 MHz FMCW 파형은 40 MSPS(Mega Samples Per Second)로 생성하고, 수신신호는 동일한 표본율의 기준파형과 dechirp한다.
이후 dechirp된 신호는 앨리어싱 방지 필터링을 포함하는 재표본화를 통해 25 MSPS로 변환하며, 거리 FFT 이후의 신호처리는 이 IF 표본율을 기준으로 수행한다[7]. 40 MSPS와 25 MSPS의 비가 8:5이므로 실제 구현에서는 5/8 비율의 재표본화를 적용하였다.
25 MSPS의 Nyquist 주파수는 12.5 MHz로, 기준 시나리오의 최대 IF 주파수 약 6.01 MHz보다 충분히 높다. 따라서 송수신 파형 모의 조건과 dechirp 이후 IF 처리 조건을 구분하면서 거리·도플러 및 이후 탐지 처리에 필요한 대역폭을 확보하였다. 또한 IF 단계에서 표본 수를 줄여 배열 합성, 거리 FFT, 도플러 처리 및 CFAR 연산 부담을 감소시켰다.
이상의 공통 파라미터, 배열 및 FMCW 신호모델은 이후 탐지와 다중 표적 추적 과정에서 동일하게 사용된다. 동일한 드웰 처리 구조에서 수신신호로부터 거리·속도·각도 측정값을 생성하고, 이를 추적기에 전달한 뒤 예측 항적을 다음 추적 빔 운용에 반영한다.
Ⅲ. 탐지 및 다중 표적 추적
3.1 거리 우선 CA-CFAR 탐지
한 드웰에서 수신 빔형성된 신호에 고속시간 Hann 윈도우와 거리 FFT를 적용한 뒤, 동일 거리 빈의 전력을 Np개의 스윕에 걸쳐 비동기 적분한다. 전체 거리-도플러 맵을 먼저 탐색하는 대신 이 거리 전력에서 후보를 선별하고, 승인된 거리 후보에 대해서만 도플러 및 각도 처리를 수행하여 중복 후보를 억제하고 후속 처리 대상을 제한하였다.
거리 CA-CFAR는 검사 셀(CUT, Cell Under Test) 양측의 훈련 셀로 국부 잡음 전력을 추정하고, 보호 셀을 두어 표적 주엽이 잡음 추정에 포함되는 것을 줄인다[2]. 기준 설정은 훈련 셀 32개, 보호 셀 14개, 설계 오경보 확률 Pfa=10⁻⁶이며, Np=10 스윕의 비동기(Noncoherent) 전력 적분을 적용한다. 각 CUT의 검출 문턱은 ‘주변 잡음 추정값× 문턱 계수’ 형태로 계산하며, 비동기 적분된 CA-CFAR의 통계 특성을 반영하여 문턱 계수를 결정한다[8]. 거리 빈 k의 문턱은 다음과 같다.
| (1) |
여기서 는 CUT 주변 NT개 훈련 셀의 적분 전력을 평균한 국부 잡음 추정값이고, M은 한 거리 빈에서 비동기 적분한 스윕 개수이다. CUT와 훈련 셀의 잡음이 서로 독립이고 동일한 평균 잡음 전력을 갖는 동일 분포라고 가정하면, 잡음만 존재하는 경우 각 스윕의 전력은 지수분포를 따르며, M개 스윕의 적분 전력은 Gamma 분포로 표현할 수 있다. 이때 CUT의 M 스윕 적분 전력을 Z, NT개 훈련 셀의 적분 전력 합을 Y라 하면 각각 Gamma 분포를 따른다. 두 확률변수가 독립이고 동일한 척도 모수(Scale parameter)를 가지므로 정규화된 비 Z/(Z+Y)는 Beta 분포 Beta(M,MNT)를 따른다[8]. 식 (1)의 q는 이 Beta 분포에서 누적확률 (1-Pfa)에 해당하는 분위수(Quantile)이며, 는 Beta(M,MNT) 분포의 누적분포함수에 대한 역함수 값을 의미한다. 문턱 계수 α는 설정한 Pfa를 만족시키기 위해 국부 잡음 추정값에 곱하는 배율이다. 따라서 주변 잡음 전력이 증가하면 T(k)도 함께 증가하고, 잡음 전력이 감소하면 문턱도 낮아지는 거리 의존적 검출 문턱이 형성된다. 여기서는 M=10, NT=32 및 Pfa=10⁻⁶을 사용하며, 계산된 거리별 문턱은 실제 검출 판정과 화면 표시에 동일하게 적용한다. CFAR를 통과한 거리 빈에는 1차원 국소 최대 조건을 적용하고 이후 거리 방향 비최대 억제(NMS, Non-Maximum Suppression)를 수행한다. 탐색 드웰에서는 기본적으로 최대 5개, 추적 드웰에서는 최대 1개의 거리 후보를 후속 처리한다. 비균질 배경이나 훈련 윈도우 내 간섭 표적은 CFAR의 잡음 추정에 영향을 줄 수 있으므로[9], 제시한 결과는 설정된 자유공간 및 잡음 조건을 기준으로 해석한다. 제시한 오경보 확률은 독립 잡음 셀을 가정한 이론적 설계값이며, 실제 처리 조건에서의 오경보율은 별도의 통계적 검증이 필요하다.
3.2 속도 및 모노펄스 각도 추정
CFAR와 NMS를 통과한 각 거리 후보에 대해 해당 거리 빈의 저속시간 신호를 추출하고 Hann 윈도우와 도플러 FFT를 적용한다. 도플러 피크 주파수 fD로부터 방사 속도(Radial velocity)를 계산하며, 탐지 표시에서는 접근 방향을 양수로 사용하는 부호 규약을 적용한다[6].
각도 측정에는 후보 거리-도플러 빈의 배열 소자별 복소 스냅샷을 이용한다. 합·차 모노펄스 추정기로 방위각과 고각을 구한 뒤, 추정 방향이 현재 조향 빔 중심의 허용 범위 안에 있는지 확인한다[10]. 또한 정규화된 배열 스냅샷과 해당 방향 조향벡터의 내적 크기를 공간 일치성으로 정의하고, 기본 하한 0.5 이상인 후보만 유지한다. 탐색 드웰은 모노펄스 성공, 각도 게이트 및 공간 일치성을 모두 만족해야 최종 탐지 보고값으로 승인한다. 승인된 탐지 보고값에는 거리, 속도, 방위각, 고각, 신호전력 및 국부 SNR 등의 정보가 저장되고 이후 추적기 입력으로 변환된다.
3.3 GNN 자료 연관과 상태 추정
추적 인터페이스는 승인된 탐지 보고값을 [방위각, 고각, 거리, 방사 속도] 형식의 objectDetection으로 변환한 뒤 다중 표적 추적기에 전달한다. 추적기는 GNN(Global Nearest Neighbor) 기준으로 전체 측정–항적 조합의 연관 비용을 비교하여 각 측정을 최대 하나의 항적에 할당한다[3][11]. radarTracker 객체는 할당되지 않은 유효 측정으로 새로운 잠정 항적(Tentative track)을 초기화한다[12].
새 항적의 필터는 MATLAB initcvekf 함수를 이용하여 3차원 등속도(CV, Constant Velocity) 확장 칼만 필터로 초기화한다. 상태벡터는 이며, 측정함수는 상태를 구면 좌표 측정으로 변환한다[13]. 초기 속도 불확실성을 충분히 크게 설정하여, 첫 탐지에서 직접 결정하기 어려운 속도 성분을 후속 측정에서 수렴시킨다. 상태 예측과 측정 갱신은 일반적인 확장 칼만 필터 형태로 수행된다.
현재 항적 확정 조건은 최근 4회의 갱신 중 3회 이상의 hit인 [3 4]이고, 삭제 조건은 최근 2회의 갱신에서 2회의 miss가 발생하는 [2 2]이다. 탐색 드웰에서는 모든 항적을 강제로 관측 가능하다고 가정하지 않으며, 추적 드웰에서는 해당 TrackID를 detectable TrackID로 지정하여 예약된 항적에 대해서만 miss를 판정한다. 화면 표시용 trackHistory는 항적 궤적과 추적 드웰 횟수를 저장하지만, 추적기 내부의 확정·삭제 판정과는 분리하였다. 주요 탐지·추적 설정은 표 2에 정리하였다.
Main implementation settings for detection and tracking
3.4 탐색·추적 스케줄링 및 빔 재방문
탐색과 추적은 하나의 드웰 스케줄에서 운용한다. 기준 설정에서는 10개의 작업 슬롯 중 탐색과 추적을 8:2로 배분하며, 추적 슬롯은 패턴 내에 분산 배치한다. 아직 유효한 항적이 없으면 예약된 추적 슬롯도 탐색 드웰로 전환하여 레이다 시간을 사용한다. 탐색 드웰은 −30 deg~30 deg의 방위각·고각 격자를 10 deg 간격으로 순차 주사한다.
추적 슬롯에서는 현재 유효 항적을 순환 방식으로 선택한다. 선택된 항적의 상태와 마지막 갱신 시각으로부터 현재 드웰 시점의 위치를 등속도 모델로 예측하고, 예측 위치의 방위각과 고각을 다음 빔 조향 방향으로 설정한다.
예측 거리와 방사 속도는 추적 드웰의 거리·속도 게이트에도 전달되어 후보 범위를 제한한다. 추적 드웰에서 여러 탐지 보고값이 남을 경우 예약된 TrackID의 예측 위치와 가장 가까운 탐지 보고값 하나를 선택하여 동일 표적에서 복수의 잠정 항적이 생성되는 것을 억제한다. 이후 GNN 연관과 등속도 확장 칼만 필터 갱신 결과가 다시 다음 재방문 빔의 입력이 되므로, 탐색–탐지–항적 갱신–예측–재방문이 폐루프로 연결된다. 이러한 자원 배분과 재방문 개념은 다기능 위상배열 레이다의 자원관리 구조에서 사용되는 기본 개념을 반영한다[4][5]. 앞서 설명한 레이다 및 표적 모델, 탐지 신호처리, 표적 추적, 탐색·추적 스케줄링의 상호 관계를 포함한 통합 시뮬레이터의 전체 구성은 그림 1과 같다.
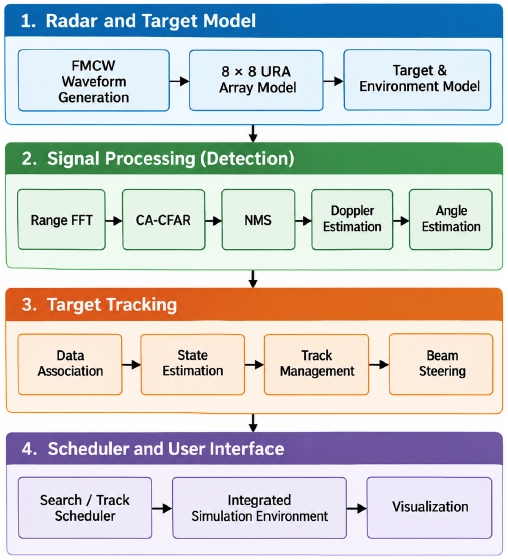
Overall architecture and processing flow of the integrated digital beamforming FMCW radar simulator
Ⅳ. 사용자 인터페이스 구현 및 모의실험
4.1 기준 시나리오 및 모의조건
기준 시나리오는 원점에 고정된 레이다와 서로 다른 거리·방향 및 속도를 갖는 세 점표적으로 구성하였다. 각 표적의 초기 위치와 속도, 초기 거리, 방사 속도 및 RCS는 표 3에 정리하였다. 표적 조건에는 레이다 기준 접근, 정지 및 이탈하는 경우를 포함하였다. 표 3의 세 표적은 통합 탐지·추적 동작을 확인하기 위한 기준 시나리오이며 프로그램의 최대 표적 수를 의미하지 않는다. 표적 모델과 화면 표시는 입력 표적 수에 따라 동적으로 구성된다. 현재 설정에서 추적기의 최대 항적 수는 10개이며, 계산량과 중복 후보 억제를 위해 한 탐색 드웰에서 후속 처리하는 탐지 보고값은 최대 5개, 한 추적 드웰에서는 최대 1개로 제한한다. 따라서 3개를 초과하는 표적도 입력 및 표시할 수 있고 최대 10개의 항적을 유지할 수 있으나, 정량적 결과는 표 3의 세 표적 기준 시나리오에 대한 검증 결과이다.
Initial target states for the reference scenario
탐색 영역은 방위각·고각 각각 –30 deg~30 deg이며 10 deg 간격의 7×7 격자를 사용한다. 한 드웰은 10 스윕으로 구성되고, 탐색과 추적 슬롯은 8:2로 배분한다. 이를 통해 신규 측정 생성과 생성된 항적의 반복 재방문을 연속적으로 확인한다.
4.2 탐지·추적 통합 기능 구현
그림 2는 탐지, 추적 및 빔 스케줄링 기능을 통합하여 구현한 사용자 인터페이스를 나타낸다. 해당 화면은 동일한 공통 레이다 파라미터와 드웰 처리 결과를 이용하여 탐색 빔 운용, 탐지 측정값 생성, 항적 갱신 및 추적 빔 재방문으로 이어지는 전체 처리 과정을 한 화면에서 확인할 수 있도록 구성하였다.
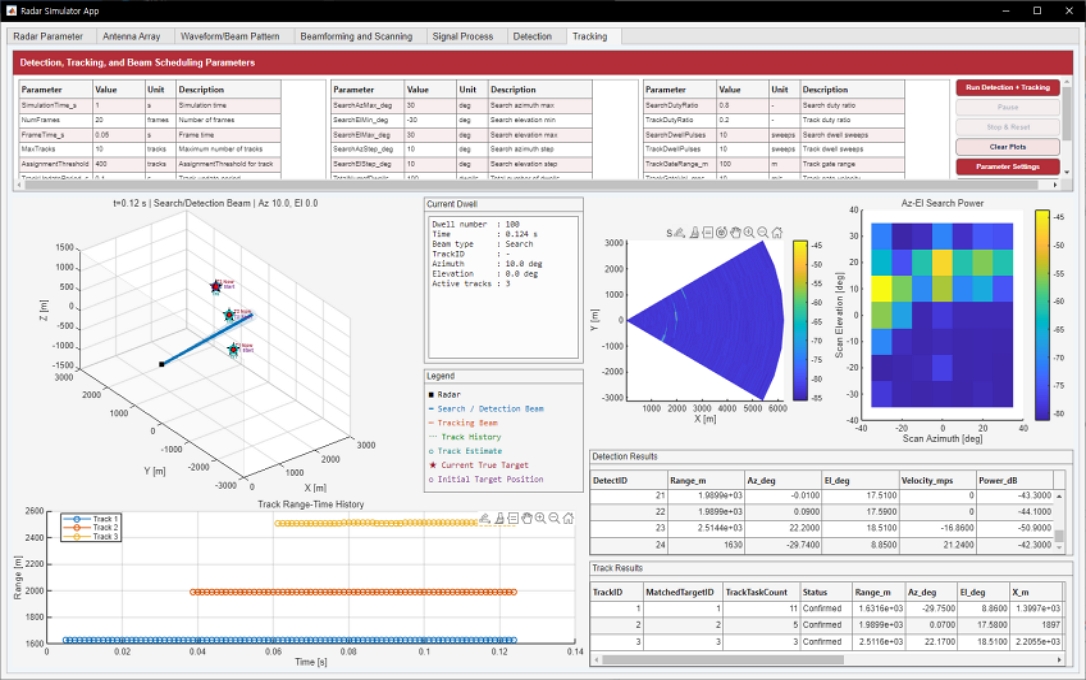
Integrated user interface for detection, tracking, and beam scheduling
화면에는 탐색 빔과 격자, 누적 방위각·고각 전력 및 처리 결과를 표시한다. 실제 탐지에서는 거리 적분 전력에 CA-CFAR를 적용하여 후보를 선별하고, 후보별 도플러 및 각도 추정을 수행한다. GNN 자료 연관은 생성된 측정값을 기존 항적에 대응시키고, 등속도 확장 칼만 필터는 해당 측정값으로 항적의 위치와 속도를 갱신한다.
그림 2의 좌측 3차원 장면에는 참표적 위치와 추정 항적, 탐색 및 추적 빔, 항적 이력을 함께 표시하여 실제 표적과 추적 결과의 공간적 대응 관계를 확인할 수 있도록 하였다.
중앙 영역에는 현재 드웰의 작업 종류, 빔의 방위각·고각 및 활성 항적 수를 표시하여 탐색과 추적 작업의 전환 상태를 확인할 수 있다. 우측에는 누적 탐색 전력과 최근 탐지 측정값 및 항적 상태를 배치하여 탐지 결과가 각 항적의 생성과 갱신으로 이어지는 과정을 확인할 수 있도록 하였다.
또한 하단의 Range-Time 이력은 시간에 따른 각 항적의 거리 변화를 표시하여 반복 관측에 따른 항적 갱신 과정을 확인할 수 있도록 구성하였다. 갱신된 항적의 예측 위치와 속도 정보는 이후 추적 드웰의 빔 조향에 다시 사용되므로, 본 인터페이스를 통해 탐색 빔에서 생성된 측정값이 자료 연관과 상태 추정을 거쳐 항적으로 유지되고 다시 추적 빔 재방문으로 연결되는 폐루프 운용 과정을 확인할 수 있다.
4.3 모의실험 결과 및 동작 검증
신호처리 및 탐지 결과의 대표 예를 그림 3에 제시하였다. 그림 3은 전체 탐색 드웰에서 거리 빈별 최대 적분 전력과 해당 최댓값을 제공한 드웰의 CA-CFAR 문턱을 나타낸다. 실제 탐지 판정은 각 드웰에서 개별적으로 수행한다. 그림 3에서는 세 표적의 실제 거리 부근에서 거리 방향 적분 전력이 국부적으로 증가하고, 해당 위치에서 CA-CFAR 문턱을 초과하는 피크가 형성되는 것을 확인할 수 있다. 이때 CA-CFAR는 거리 빈별 주변 훈련 셀의 잡음 수준을 이용하여 문턱을 적응적으로 설정하며, 문턱을 통과한 후보 중 국소 최대 조건과 NMS를 만족하는 거리 빈만 후속 처리 대상으로 선택한다. 따라서 전체 거리-도플러 영역을 직접 탐색하지 않고도 세 표적에 대응하는 거리 후보를 우선적으로 선별할 수 있었다.
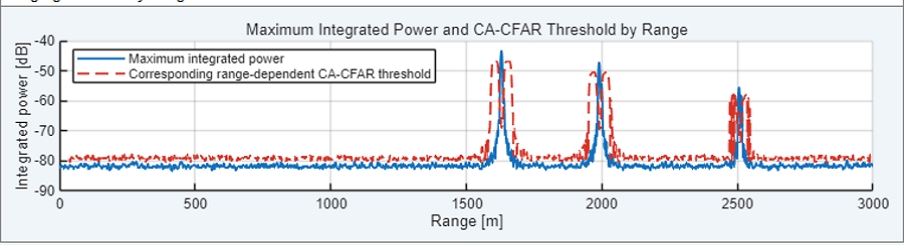
Example of range-integrated power and CA-CFAR threshold
선별된 각 거리 후보에는 후보별 도플러 FFT와 모노펄스 각도 추정을 적용하여 방사 속도와 방위각·고각 측정값을 생성하였다. 기준 시나리오에는 레이다에 접근하는 표적, 정지 표적 및 이탈하는 표적이 포함되어 있으며, 모의실험에서도 각 표적의 거리 부근에서 탐지가 형성되고 해당 측정값이 이후 추적기 입력으로 전달되는 것을 확인하였다.
그림 2의 통합 실행 화면은 약 0.124 s의 100번째 드웰에서 세 개의 활성 항적이 모두 Confirmed 상태로 유지되는 예를 보여준다. 탐색 드웰에서 생성된 탐지 측정값은 GNN 자료 연관을 거쳐 각 항적에 할당되고, 등속도 확장 칼만 필터 상태 갱신에 사용되었다.
대표적으로 Track 1은 Target 1과 대응되었으며, 추정된 거리, 방위각 및 고각은 각각 1631.6 m, −29.75 deg, 8.86 deg였다. 동일 시각의 참값 1629.1 m, −29.76 deg, 8.82 deg와 비교하면 거리 오차는 약 2.54 m, 방위각 오차는 0.01 deg, 고각 오차는 0.04 deg로 나타났다.
세 항적의 추적 결과는 표 4에 정리하였다. Track 1~3은 각각 Target 1~3과 대응되었으며, 세 항적 모두 Confirmed 상태를 유지하였다. 동일 시각의 참값과 비교한 거리 오차는 약 1.55~2.59 m, 방위각과 고각 오차는 모두 0.1 deg 이내로 나타났다. 또한 TrackTaskCount는 각각 11, 5, 3으로 기록되어 항적별 재방문이 반복적으로 수행되었음을 확인하였다. Range-Time 이력에서도 세 항적이 각 표적 거리 부근에서 연속적으로 갱신되었다.
Multi-target tracking results at t=0.124 s
동일한 CA-CFAR 탐지 절차로 생성된 거리 후보는 속도·각도 측정을 거쳐 추적기 입력으로 사용된다. 따라서 제안한 시뮬레이터에서는 CA-CFAR 기반 탐지에서 다중 표적 항적 생성·유지 및 재방문까지의 폐루프 처리 과정이 일관되게 수행됨을 확인할 수 있다.
Ⅴ. 결 론
개발한 시뮬레이터는 공통 레이다 모델에서 탐색 빔 운용, CA-CFAR 기반 측정 생성, GNN 자료 연관, CV-EKF 상태 추정 및 예측 항적 기반 추적 빔 재방문을 하나의 시간 흐름으로 연결한다. 기준 시나리오에서 세 표적에 대한 항적 생성과 반복 재방문이 지속되었으며, 세 항적 모두 Confirmed 상태를 유지하였다. 이러한 결과는 개별 탐지 또는 추적 알고리즘의 독립 동작뿐 아니라 제한된 탐색·추적 자원을 배분하면서 측정 생성부터 항적 갱신과 재방문까지 연계하는 통합 운용 구조가 구현되었음을 보여준다.
이 통합 구조는 개별 탐지·추적 알고리즘뿐 아니라 탐색·추적 자원 배분과 빔 재방문 과정의 상호작용을 동일한 모의 환경에서 검토할 수 있는 기반을 제공한다. 따라서 제안한 시뮬레이터는 디지털 빔포밍 FMCW 레이다에서 탐지 및 추적 알고리즘뿐 아니라 탐색·추적 자원 운용과 빔 재방문 구조를 함께 구현하고 검증하기 위한 통합 모의 환경으로 활용될 수 있다.
Acknowledgments
이 연구는 2024년도 산업통상부 및 한국산업기술기획평가원 연구비 지원에 의한 연구임 (RS-2024-00418547)
References
-
U. S. Hashmi, S. Akbar, R. Adve, P. W. Moo, and J. Ding, "Artificial intelligence meets radar resource management: A comprehensive background and literature review", IET Radar, Sonar & Navigation, Vol. 17, No. 2, pp. 153-178, Feb. 2023.
[https://doi.org/10.1049/rsn2.12337]

-
H. Rohling, "Radar CFAR thresholding in clutter and multiple target situations", IEEE Transactions on Aerospace and Electronic Systems, Vol. AES-19, No. 4, pp. 608-621, Jul. 1983.
[https://doi.org/10.1109/TAES.1983.309350]
- S. S. Blackman and R. Popoli, "Design and Analysis of Modern Tracking Systems", Artech House, Jul. 1999.
-
P. W. Moo and Z. Ding, "Coordinated radar resource management for networked phased array radars", IET Radar, Sonar & Navigation, Vol. 9, No. 8, pp. 1009-1020, Oct. 2015.
[https://doi.org/10.1049/iet-rsn.2013.0368]
-
T. Kirubarajan, Y. Bar-Shalom, W. D. Blair, and G. A. Watson, "IMMPDAF for radar management and tracking benchmark with ECM", IEEE Transactions on Aerospace and Electronic Systems, Vol. 34, No. 4, pp. 1115-1134, Oct. 1998.
[https://doi.org/10.1109/7.722696]
- M. A. Richards, "Fundamentals of Radar Signal Processing", 2nd ed., McGraw-Hill Education, 2014.
- MathWorks, "resample: Resample uniform or nonuniform data to new fixed rate", https://www.mathworks.com/help/signal/ref/resample.html, . [accessed: Sep. 16, 2026]
-
B. R. Mahafza, S. C. Winton, and A. Z. Elsherbeni, eds., "Handbook of Radar Signal Analysis", CRC Press, pp. 305-309, Aug. 2021.
[https://doi.org/10.1201/9781315161402]
-
P. P. Gandhi and S. A. Kassam, "Analysis of CFAR processors in nonhomogeneous background", IEEE Transactions on Aerospace and Electronic Systems, Vol. 24, No. 4, pp. 427-445, Jul. 1988.
[https://doi.org/10.1109/7.7185]
- S. M. Sherman and D. K. Barton, "Monopulse Principles and Techniques", 2nd ed., Artech House, 2011.
- MathWorks, "Introduction to Assignment Methods in Tracking Systems", https://www.mathworks.com/help/fusion/ug/introduction-to-assignment-methods-in-tracking-systems.html, . [accessed: Sep. 16, 2026]
- MathWorks, "radarTracker: Multi-target tracker using GNN assignment", https://www.mathworks.com/help/radar/ref/radartracker-system-object.html, . [accessed: Sep. 16, 2026]
- MathWorks, "initcvekf: Create constant-velocity extended Kalman filter from detection report", https://www.mathworks.com/help/fusion/ref/initcvekf.html, . [accessed: Sep. 16, 2026]
1994년 2월 : 포항공과대학교 전기전자공학과(공학사)
1996년 2월 : 포항공과대학교 전자전기공학과(공학석사)
2002년 2월 : 포항공과대학교 전자전기공학과(공학박사)
2005년 3월 ~ 현재 : 부산대학교 전기전자공학부 교수
관심분야 : 임베디드 시스템, 제어 시스템, AC 모터 제어
1993년 2월 : 포항공과대학교 전기전자공학과(공학사)
1995년 2월 : 포항공과대학교 전자전기공학과(공학석사)
1999년 8월 : 포항공과대학교 전자전기공학과(공학박사)
2007년 1월 ~ 현재 : ㈜넥스윌 대표이사
관심분야 : 레이더 시스템, 전자전 시스템, 통신 시스템