SDR 기반 eLoran 신호 발생기의 설계 및 구현
 ; 원영수**
; 김희수**
; 남태환**
; Young-Su Weon**
; Hee-Su Kim**
; Tae-Hwan Nam**
초록
eLoran은 기존 GNSS 시스템을 보완하거나 대체할 수 있는 지상파 항법 시스템으로서 높은 위치 재현성과 외부의 전파 간섭에 대한 강인성을 제공한다. 그러나 실제 eLoran 송신국은 일부 국가에서 제한적으로 운용되고 있으며 연구개발을 위한 시험 신호 환경 구축이 쉽지 않다. 본 논문에서는 USRP N210 기반의 SDR(Software Defined Radio)를 이용하여 eLoran 신호를 생성할 수 있는 송신 시뮬레이터를 구현하였다. 구현한 시스템은 100 kHz 반송파를 기반으로 표준 eLoran 펄스군을 생성하며 Master 및 Secondary 송신국의 시간 지연, GRI(Group Repetition Interval), 2-GRI 위상코딩 및 GPSDO 기반 PPS 동기화를 지원한다. USRP N210을 이용하여 실제 RF 신호를 생성하였고, 이 신호를 상용의 eLoran 수신기에서 수신하여 동작과 성능을 확인하였다.
Abstract
eLoran is a terrestrial radionavigation system that can complement or replace existing GNSS, providing high positional repeatability and resilience against external radio interferences and disruption. However, actual eLoran transmitters are operated only in some countries, and it is difficult to establish a test signal environment. In this paper, we implemented a transmitter simulator capable of generating eLoran signals using USRP N210-based SDR. The implemented system generates standard eLoran pulse groups based on a 100 kHz carrier frequency and supports eLoran signal characteristics, including Emission Delays of Master and Secondary stations, Group Repetition Intervals, 2-GRI phase coding, and GPSDO-based PPS synchronization. Actual RF signals were generated using the USRP N210, and the operation and performance were verified by receiving these signals with a commercial eLoran receiver.
Keywords:
eLoran, Loran-C, SDR, USRP N210, navigation signal generation, GPSDO synchronizationⅠ. 서 론
1.1 연구 배경
현대 사회에서 GNSS(Global Navigation Satellite System)는 위치결정과 시각동기화를 위한 핵심 인프라로 자리잡고 있다. GPS(Global Positioning System), GLONASS, Galileo 및 BeiDou와 같은 위성항법시스템은 수 m 이하 수준의 위치 정확도를 제공하며, 항공 및 해양 항법뿐만 아니라 금융거래 시각동기, 이동통신망 동기화, 전력망 주파수 제어 등 다양한 산업 분야에 활용되고 있다.
그러나 GNSS는 약 -130 dBm 수준의 매우 약한 수신 신호를 이용하기 때문에 외부 전파 간섭에 취약하다. 특히 저전력 재머(Jammer)에 의해서도 수 km 이상의 범위에서 GNSS 수신이 불가능해질 수 있으며, 최근에는 위성신호를 모방하는 스푸핑 공격 사례도 증가하고 있다. 또한 태양활동에 의한 전리층 교란 및 우주기상 현상 역시 GNSS 성능 저하의 원인으로 지적되고 있다.
이와 같은 문제를 해결하기 위하여 미국 국토안보부(DHS), 미국 해안경비대(USCG), 영국 일반등대국(GLA) 등은 GNSS를 보완할 수 있는 지상파 PNT(Positioning, Navigation and Timing) 체계로 eLoran(Enhanced Long Range Navigation)을 제안하였다[1]-[4]. eLoran은 Loran-C의 향상형 시스템으로 데이터 채널(LDC)과 보정 기능을 포함한다. Loran-C를 기반으로 LDC(Loran Data Channel), ASF(Additional Secondary Factor), UTC(Universal Time Co-ordinated) 시각 동기화 등을 포함한 저주파 위치・시각 시스템이다. GNSS를 보완할 수 있는 지상파 PNT 시스템에 대한 요구가 증가함에 따라 기존 Loran-C의 펄스군, GRI 및 위상코딩 기반 거리측정 구조를 유지하면서 UTC 기준의 정밀 시각동기, 전파지연 보정, 데이터 채널 및 무결성 기능 등을 추가한 eLoran 시스템으로 발전하였다.
eLoran의 데이터 채널인 LDC는 Eurofix 방식의 Tri-State Pulse Position Modulation과, 별도의 추가 펄스를 이용하는 9th Pulse Modulation 등의 방식으로 구현할 수 있다. SAE9990에서는 eLoran의 기본 송신 파형과 시간구조를 정의하고 있으며, Tri-State Pulse Position Modulation 및 9th Pulse Modulation은 각각 SAE9990/1과 SAE9990/2에서 별도로 규정하고 있다[2]-[4].
본 연구는 완전한 eLoran 서비스 신호의 모든 기능을 구현하는 것을 목적으로 하지 않고, eLoran 수신기의 RF 및 신호처리 알고리즘 시험에 필요한 기본 파형을 생성하는 것을 우선적인 대상으로 하였다. 따라서 본 연구의 구현 범위는 100 kHz 펄스 파형, Master/Secondary 펄스군, GRI, ED/TD, 2-GRI 위상코딩 및 GPSDO 기반 시간동기를 포함하는 eLoran core signal의 생성으로 한정하였으며, Eurofix 및 9th Pulse에 의한 LDC 변조는 향후 연구범위로 두었다.
1.2 eLoran 연구의 필요성
eLoran 시스템은 항법 수신기, 시각 동기 장치, 데이터 채널, 무결성 감시 시스템 등 다양한 구성요소로 이루어진다. 특히 수신기 개발 과정에서는 실제 송신국 신호를 수신하여 알고리즘을 검증하는 것이 이상적이나, 현재 국내에서 운용 중인 eLoran 송신국은 포항(150kW), 광주(50kW), 소청도(12kW) 송신국의 3개의 송신국으로 이루어져 있고, 서해 중북부 해역의 서비스 영역을 제공한다고 보고하고 있다[5][6]. 즉, 송신국의 수가 제한적이어서 신호처리 알고리즘 개발 과정에서는 실제 송신국을 대상으로 ED(Emission Delay), TD(Time Difference), 위상코드, 신호세기 등의 시험조건을 임의로 변경하기 어렵다. 따라서 연구자가 원하는 시점 및 수신기의 위치에서 반복 가능하고 재현 가능한 실내 시험신호 환경이 필요하다. 중국 및 러시아의 eLoran 송신국을 포함하거나 제외하는 등의 조건을 포함한 다양한 형태의 신호를 획득하는 데에는 어려움이 존재한다.
수신기 개발 단계에서는 다양한 신호 조건을 인위적으로 생성할 수 있어야 한다. 예를 들어 특정 GRI(Group Repetition Interval) 체인만을 송신하거나, 다중 송신국의 ED를 변경하거나, 위상코딩 오류를 삽입하는 등의 실험이 필요하다. 실제 송신국에서는 이러한 조건을 자유롭게 설정할 수 없기 때문에 연구개발용 시험 신호 발생기의 필요성이 증가하고 있다.
최근 SDR(Software Defined Radio) 기술의 발전으로 인해 RF(Radio Frequency) 하드웨어의 상당 부분을 소프트웨어적으로 구현할 수 있게 되었으며, 이를 이용하면 다양한 항법 신호를 유연하게 생성할 수 있다[7][8]. 특히 USRP(Universal Software Radio Peripheral) 계열 장비는 연구 분야에서 널리 활용되고 있으며, GNSS 신호 발생기, 레이더 신호 발생기 및 통신 프로토콜 검증 플랫폼 등 다양한 응용 사례가 보고되고 있다.
그러나 eLoran 신호는 일반적인 디지털 통신 신호와 달리 수십 마이크로초 폭의 펄스군 구조와 엄격한 시간 동기 요구사항을 갖기 때문에 별도의 신호 생성 알고리즘이 필요하다. 또한 GRI 구조, ED, CD(Coding Delay) 및 2-GRI 위상코딩 등 eLoran 특유의 신호 특성을 정확하게 구현해야 한다[9][10].
1.3 연구 목적 및 범위
본 연구의 목적은 SDR 플랫폼을 이용하여 연구개발용 eLoran 신호 발생기를 구현하는 것이다. 구체적으로는 다음과 같은 목표를 가진다.
첫째, eLoran 표준에 정의된 펄스군 구조를 소프트웨어적으로 생성할 수 있는 파형 생성 알고리즘을 개발한다.
둘째, Master 및 Secondary 송신국의 Emission Delay를 반영하여 실제 eLoran 체인을 모사할 수 있는 다중 송신국 합성 기능을 구현한다.
셋째, 2-GRI 위상코딩을 적용하여 표준 eLoran 신호와 동일한 식별 특성을 갖는 신호를 생성한다.
넷째, GPSDO(GPS Disciplined Oscillator) 기반 PPS(Pulse Per Second) 동기화를 통해 UTC 기준의 시간 정렬 기능을 구현한다.
다섯째, 구현된 시스템을 이용하여 향후 TOA(Time of Arrival) 검출, TD 측정, LDC 데이터 채널 연구 및 임베디드 eLoran 수신기 개발에 활용 가능한 시험 플랫폼을 구축한다.
1.4 논문의 구성
본 논문은 총 3장으로 구성된다. 제2장에서는 eLoran 신호 구조와 SDR 기반 송신기 설계 방법을 설명하고, 파형 생성 알고리즘 및 구현 과정을 기술한다. 또한 실제 송신 실험을 수행하여 생성된 신호의 특성을 분석한다. 제3장에서는 연구 결과를 요약하고 향후 연구 방향을 제시한다.
Ⅱ. 본 론
2.1 eLoran 신호 구조
eLoran은 기존 Loran-C 시스템을 현대화한 지상파 PNT 시스템으로서, 중심주파수 100kHz, 90~110 kHz 대역의 저주파(LF) 신호를 이용하여 위치결정 및 시각동기 서비스를 제공한다. eLoran 시스템은 하나의 Master 송신국과 다수의 Secondary 송신국으로 구성되며, 동일한 GRI(Group Repetition Interval)를 공유하는 체인(Chain) 형태로 운용된다.
각 송신국은 정해진 시간 간격에 따라 펄스군(Pulse group)을 송신하며, 수신기는 각 송신국 신호의 TOA 또는 TD를 측정하여 위치를 계산한다. 특히 eLoran은 고출력 송신기와 장파장 전파의 특성을 이용하여 GNSS 대비 우수한 재밍 저항성과 넓은 서비스 영역을 제공할 수 있다.
본 연구에서는 동아시아 지역에서 운용되는 9930(한국), 7430(중국), 8390(중국) 체인을 대상으로 시험 신호를 생성하였다. 9930 체인의 경우, Master(M,포항), W(광주), X(일본,폐국), Y(일본,폐국), V(소청도,신설) 및 Z(러시아) 송신국의 신호를 생성할 수 있으며, GRI는 99.3 ms 간격이다.
eLoran 송신국은 일정한 간격으로 배열된 펄스군(Pulse Group)을 반복적으로 송신한다. Master 송신국은 9개의 펄스로 구성된 펄스군을 사용하며, Secondary 송신국은 8개의 펄스를 사용한다. 참고로, eLoran의 9-th pulse 기법을 적용할 경우에는 데이터 송신을 위한 9번째 펄스가 별도로 추가되며, 이 펄스의 시간지연에 의한 변조가 수행된다. 한편, Eurofix방식의 경우에는 3번째 펄스부터 8번째 펄스까지의 총 6개의 펄스를 변조하여 데이터 송신한다. 현재 9930(한국) 체인에서의 LDC 데이터 송신의 경우 W(광주) 및 V(소청도)가 Eurofix와 9-th pulse 방식을 동시에 적용하여 송신하고 있으며, Master(M,포항)의 경우에도 eLoran 서비스를 예정하고 있다.
본 연구의 구현 범위에는 Eurofix 및 9th Pulse 데이터의 변조를 포함시키지 않고 기본적인 eLoran 펄스군과 2-GRI 위상코드의 정확한 생성을 목표로 신호 발생기를 설계하고자 한다. 따라서, Master 및 Secondary 송신국의 펄스의 생성을 위한 위치는 다음의 표 1과 같이 간단히 나타낼 수 있다.

Pulse position of master and secondary stations
Master의 마지막 9번째 펄스는 Master를 육안으로 식별하는 용도로 사용될 수 있지만, 일반적인 수신기에서는 위상 코딩(Phase coding)을 이용하여 Master와 Secondary 신호를 서로 구분하고 있다.
최근에는 공중파에 의한 eLoran 펄스 신호의 오염을 완화하기 위한 펄스 파형에 대해 연구가 되고 있다[11]. SAE9990 표준문서를 참고하면, 일반적으로 Loran 펄스 파형은 100 kHz 정현파 캐리어에 지수 감쇠하는 엔벨로프(Envelope)를 곱하여 생성한다. 단일의 표준 펄스 파형은 다음 식 (1)로 표현된다.
| (1) |
- where,
- A: Normalized Amplitude
- fc: Carrier Center Frequency(2πfct=0.2πt, where t is in μs)
- τ : Envelope-to-Cycle Difference (ECD) in μs.
- PC∈{0, π} : phase-code paramter in radians
표준 엔벨로프는 그림 1과 같이 약 65μs 동안 상승하여 최대값에 도달한 뒤에 감쇠한다.
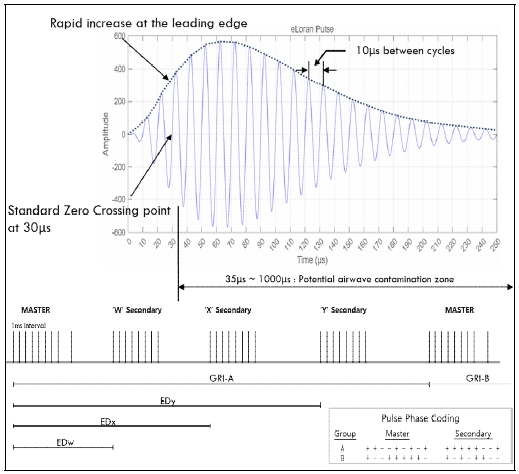
Pulse shape of the eLoran signal
본 연구에서 생성한 파형은 약 250~350 μs 구간에서 유효 에너지를 가지며, SDR 시스템의 샘플링 주기에 따른 D/A(Digital to Analog) 전압 출력 형태로 구현하였다.
eLoran 시스템은 송신국 식별 및 상호 간섭 억제를 위하여 2-GRI 위상코딩(Phase coding)을 사용한다. Master 송신국의 경우 첫 번째 GRI와 두 번째 GRI에서 각각 서로 다른 위상 패턴을 적용한다. 일반적으로 첫 8개 펄스에 대해 0° 또는 180° 위상반전을 수행하며, 이를 A 코드와 B 코드라고 한다.
본 연구에서는 RTCM 및 SAE9990 문헌에 정의된 표준 위상코드를 적용하였다. 위상반전은 캐리어 파형의 부호를 반전시키는 방식으로 구현하였으며, 이를 통해 실제 송신국과 동일한 식별 특성을 갖도록 하였다.
2.2 SDR 기반 eLoran 송신기 설계
본 연구에서 구현한 송신 시스템의 전체 구조는 그림 2와 같다.
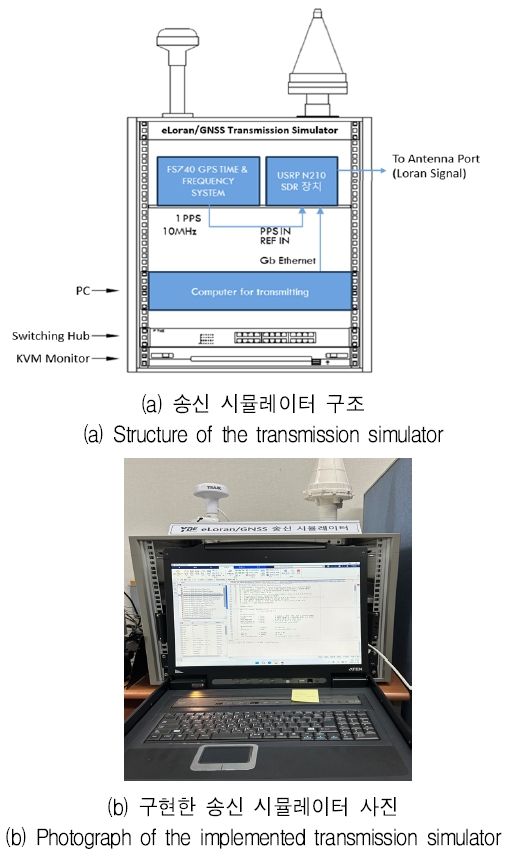
Structure and photograph of the implemented transmission simulator(MATLAB)
MATLAB 및 LabVIEW 환경에서 eLoran 신호를 생성한 후 UHD(USRP Hardware Driver)를 통해 USRP N210으로 전송하고, LFTX Daughter board를 이용하여 저주파 대역 신호를 출력한다. 시스템은 다음과 같은 구성요소로 이루어진다.
- ● Host PC
- ● MATLAB & LabVIEW based Signal Generator
- ● USRP Hardware Driver (UHD)
- ● USRP N210
- ● GPSDO & "FS740 GPS TIME & FREQUENCY SYSTEM"
- ● LFTX Daughter board
내장형 GPSDO 및 FS740 장치는 10 MHz 기준 클록과 1 PPS 신호를 제공하며, 이 신호들을 이용해서 송신 시각을 UTC 기준으로 정렬할 수 있다.
본 논문에서 구현한 eLoran 신호 발생기에서의 송신 파형 생성은 다음 절차에 따라 수행된다.
- ① 체인 선택: 사용자는 9930, 7430 또는 8390 체인을 조합하여 선택할 수 있다.
- ② 송신국 선택: Master 및 Secondary 송신국을 선택한다.
- ③ Emission Delay 계산: 각 송신국에 대해 규정된 ED 값을 적용한다.
- ④ 펄스군 생성: 100 kHz 캐리어 기반 펄스를 생성한다.
- ⑤ 위상코딩 적용: 2-GRI 코드를 적용한다.
- ⑥ 다중 송신국 합성: 선택된 송신국 파형을 시간축상에서 합성한다.
- ⑦ SDR 출력: 생성된 IQ 샘플을 USRP로 전송한다.
eLoran 시스템의 핵심 요구사항 중 하나는 높은 시각 정확도이다. 송신 시각 오차는 수신기의 TD 측정 정확도에 직접적인 영향을 미친다. 이를 위해 본 연구에서는 GPSDO를 이용하여 송신 시점을 UTC 기준 PPS에 정렬하였다. GPSDO는 다음 두 가지 기능을 수행한다.
첫째, 10 MHz 기준 클록 제공
둘째, 1 PPS 기준 시각 제공
MATLAB 및 LabVIEW 프로그램은 PPS 시점을 검출한 후 지정된 GRI 경계에서 송신을 시작하도록 구현하였다. 이를 통해 장시간 송신 시에도 누적 시간 오차를 최소화할 수 있었다.
2.3 eLoran 신호 생성 알고리즘
eLoran 체인에서 각 Secondary 송신국은 Master 송신국에 대해 고유한 Emission Delay를 가진다[12].
수신기의 위치 계산 및 SDR 신호 발생기에서 적용한 TD의 산출은 다음의 식 (2)-(4)와 같은 전파 방정식을 따른다[1].
| (2) |
| (3) |
| (4) |
- 여기서,
- ttransmit,i : 송신국 i의 송신 시각
- τprop,i : 송신국 i에서 수신기까지의 전파 지연 시간
- τprop,M : Master 송신국에서 수신기까지의 전파 지연 시간
- di : 송신국 i와 수신기 사이의 대권 거리
- c=299,792,458 m/s : 진공에서의 광속
- η=1.000338: 대기 굴절률
- PF,SF,ASF: 1차 전파 지연 요인, 2차 전파 지연 요인, 추가 2차 전파 지연 요인
- EDi : Master 송신 시각을 기준으로 한 Secondary 송신국 i의 방출 지연 시간
예를 들어 9930 체인의 경우 다음의 표 2와 같은 ED 값이 사용된다.
Stations and ED
본 연구에서는 각 송신국 파형을 해당 ED만큼 시간축 이동시켜 실제 체인 구조를 모사하였다.
eLoran 수신기 시험환경을 구축하기 위해서는 여러 송신국 신호가 동시에 존재하는 상황을 재현해야 한다. 이를 위해 각 송신국 파형을 독립적으로 생성한 후 공통 시간축 상에서 중첩하였다.
합성된 신호는 다음 특성을 만족하도록 설계함으로써 실제 수신 환경과 유사한 신호 구성을 생성하고자 하였다.
- ● 동일 GRI 사용
- ● 독립적 ED 적용
- ● 위상코드 유지
- ● 진폭 독립 조정 가능
생성된 디지털 샘플은 USRP N210의 송신 버퍼로 전송된다. 본 연구에서는 100 MHz Master Clock을 사용하였으며, 10 MHz 샘플링 주파수 조건에서 송신을 수행하였다. 또한 GRI 경계에서 파형이 불연속적으로 변하는 현상을 방지하기 위하여 다중 GRI를 포함하는 연속 프레임 구조를 적용하였다.
실험 결과, 송신 중 언더플로우(Underflow)는 이틀 이상의 연속 송신 실험에서 전혀 발생하지 않아 장시간 연속 송신이 가능함을 확인하였다.
2.4 구현 결과 및 성능 평가
제안된 eLoran 신호 발생기는 MATLAB R2026a 환경에서 구현되었으며, SDR 하드웨어로는 Ettus Research사의 USRP N210을 사용하였다. 송신부는 LFTX Daughterboard를 이용하여 저주파 대역의 신호를 출력하도록 구성하였으며, 기준 주파수 및 시각 동기화를 위하여 GPSDO를 적용하였다. 실험에 사용된 주요 파라미터는 표 3과 같다.
Main setting values of the transmitter
본 연구에서는 한국(9930 체인), 중국(7430 및 8390 체인)의 세 체인을 대상으로 각각의 Master 및 Secondary 송신국의 시험 신호를 생성할 수 있도록 하였다.
그림 3은 생성된 eLoran 펄스군의 시간영역 파형을 나타낸다.
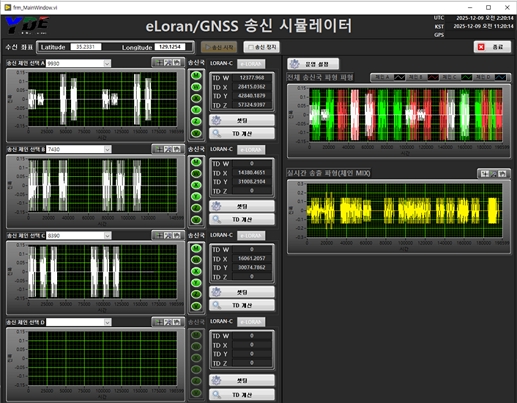
Time-domain waveform of the generated eLoran pulse group(LabVIEW)
실험 결과 Master 송신국의 경우 9개의 펄스가 정확한 시간 간격으로 생성되었으며, Secondary 송신국은 표준 규격에 따라 8개의 펄스로 구성됨을 오실로스코프의 파형으로 관찰하였다. 또한, 상용의 eLoran 수신기(UrsaNav UN-152B)의 RF단에 유선으로 연결하여 수신하였고, 그 결과는 전용의 상용 소프트웨어 "UrsaNav ELEGANT"에서 확인하였다[13].
각 펄스의 상승 및 감쇠 특성은 그림 4와 같이 이론적인 Loran 파형과 유사하게 얻어졌다. 이 펄스는 9930M 마스터의 9개 펄스 신호 중의 첫 번째 펄스이며, (+)위상을 가진다. MATLAB 및 LabVIEW에서 생성된 파형과 SDR 출력 신호를 비교한 결과 파형 왜곡은 관찰되지 않았으며, GRI 경계에서도 연속성이 유지됨을 오실로스코프에서 확인하였다.
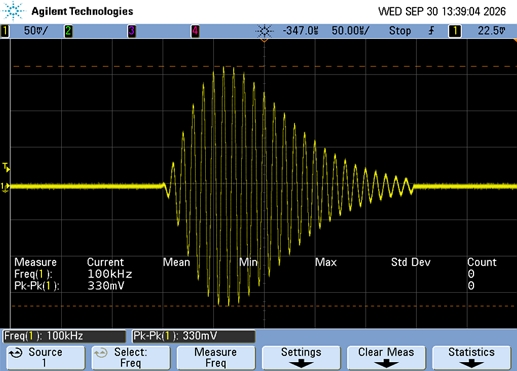
Oscilloscope waveform for SDR output signal
생성된 신호의 스펙트럼 특성을 확인하기 위하여 FFT(Fast Fourier Transform)를 수행하였다. 그림 5는 송신 신호의 주파수 스펙트럼을 나타낸다.
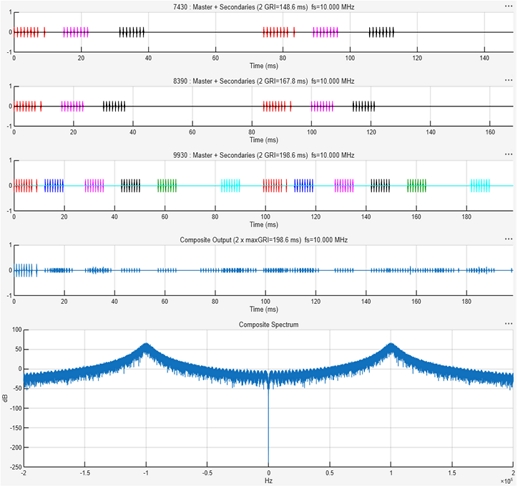
FFT frequency spectrum of the generated signal
분석 결과 중심 주파수 100kHz를 기준으로 eLoran 펄스 특성에 따른 대역폭이 형성되었으며, 비정상적인 스퓨리어스 성분(Spurious component)은 관찰되지 않았다. 또한 GPSDO 기준 클록을 사용함으로써 장시간 송신 시에도 중심 주파수 편차가 발생하지 않음을 확인하였다. 이는 제안된 시스템이 실제 eLoran 송신 환경을 모사하기에 충분한 주파수 안정성을 확보하고 있음을 의미한다.
eLoran 체인에서 각 Secondary 송신국은 고유의 ED를 가진다. 본 연구에서는 정확한 타이밍의 신호 생성을 확인하기 위하여, 9930 체인의 송신국 정보를 적용하여 파형을 생성하였다.
다음의 표 4와 표 5는 SDR 신호 발생기가 생성한 RF 파형을 오실로스코프 및 상용 수신기(UrsaNav UN-152B)로 측정한 정량적 성능 수치를 정리한 것이다. ED/TD 생성 오차는 설정값 대비 측정 오차 최대 0.1877 μs이하(표 4, 표 5 참조)였으며, 반송파 주파수 정밀도는 중심주파수 100kHz ± 0.001Hz 이하(GPSDO 10MHz 동기적용), 펄스 간격 정밀도는 1 ms 펄스 간격 내 지터(Jitter) 10ns이내, 위상 코딩 정확도는 2-GRI (A/B코드) 위상 반전 오차 0° (100% 반전 정합)를 얻었다.
Applied time delay(Laboratory)
Applied time delay(Daesan port)
그림 6은 가상의 수신기 위치(위도 35.23307000°, 경도 129.12540000°의 연구소 위치를 적용함)에 따른 TD값과 위치 결과값을 각각 나타낸다. Station의 별표(*) 표시는 위치해의 계산에 이용된 송신국을 의미한다. eLoran 신호 발생기에서 특정의 수신기 위치에 대한 TD값을 계산하기 위해서, RTCM SC-127 표준 문서의 광속 299,792,458 m/s, 지구 표면에서의 대기의 굴절률 1.000338 등의 파라미터를 적용하였으며, PF(Primary Factor)/SF(Secondary Factor) 보정은 Brunavs Coefficients는 해수(sea-water) 값을 적용하였고 ASF(Additional Secondary Factor) 보정은 하지 않았다.
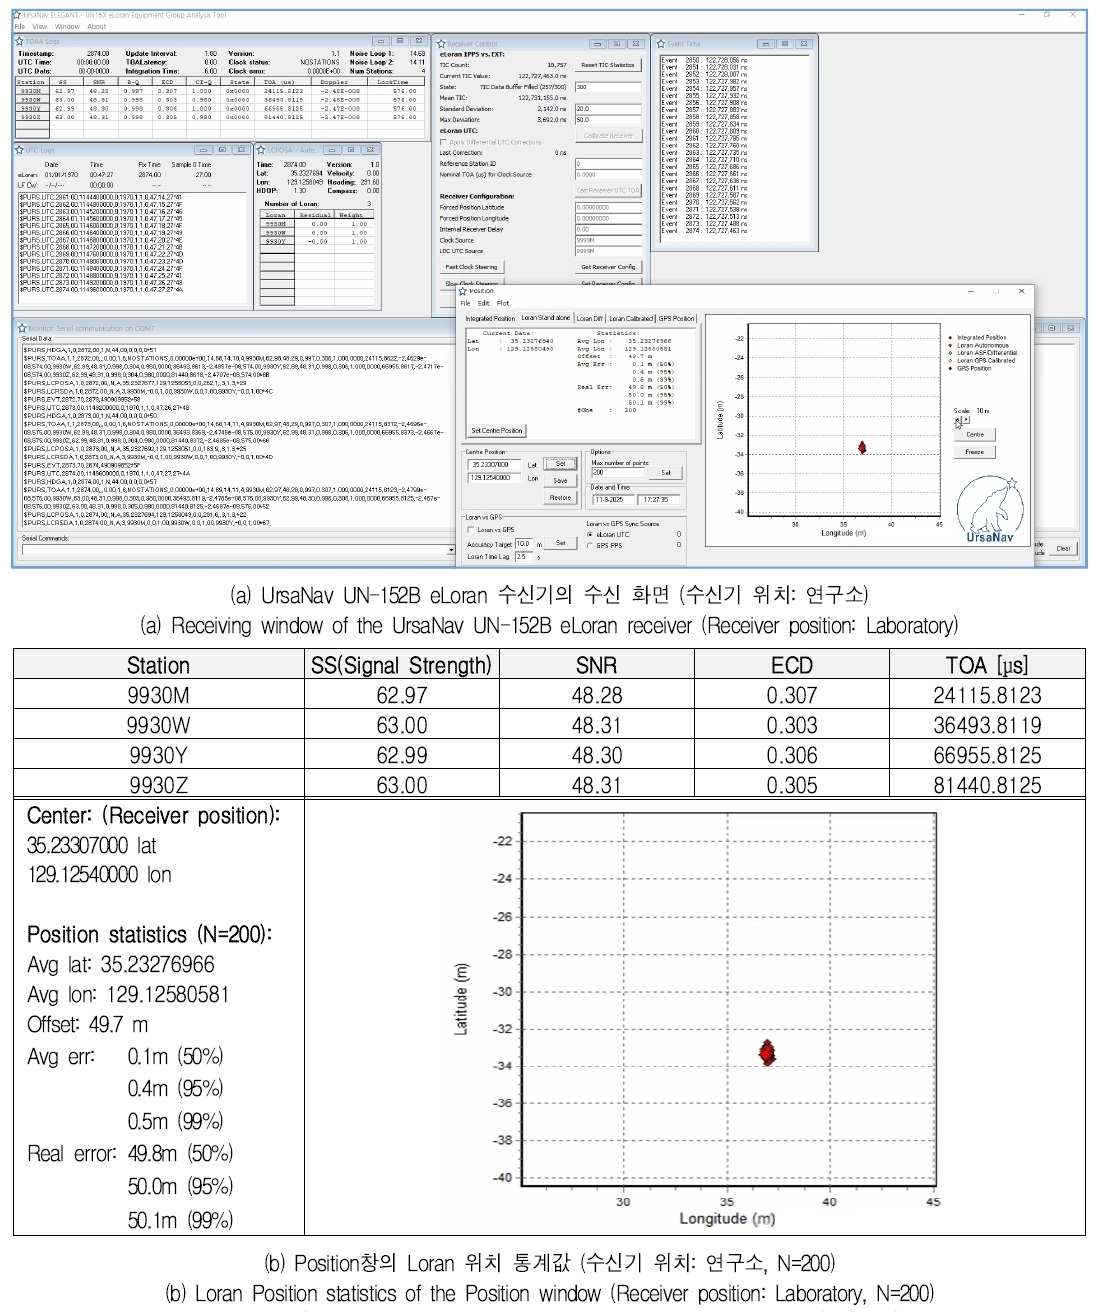
Receiving result when transmitting with phase coding applied to two consecutive GRIs. (Laboratory)
실험 결과 각 송신국 파형은 설정된 TD 값에 따라 정확한 시간 간격으로 생성되었으며, LabVIEW에서 계산된 시간 지연과 SDR 출력 결과가 일치함을 개발한 SDR 기반의 신호수신기 및 상용의 eLoran 수신기(UrsaNav UN-152B)에서 수신하여 그림 6과 같은 결과를 얻었다.
그림에 나타낸 수신기 위치의 Avg Err와 Real Error는 N개의 수신 위치 샘플 (xi,yi)과 추정된 평균 위치(), 실제 지형적 기준 위치 (xtrue, ytrue)에 대하여 다음의 식(5)-(7)으로 각각 표현할 수 있다.
| (5) |
| (6) |
| (7) |
그림 6에서 나타낸 Avg Err는 N=200일 때의 수신한 신호의 평균 위치 정밀도(Precision)이며, 연구소의 경우 0.4m(95%)의 값을 가졌다. 또한, 그림에서 나타낸 Real Error는 실제 수신기 물리적 좌표와 SDR에서 보낸 가상 좌표 간의 절대 위치 오차를 말하며 위치 정확도(Accuracy)를 의미하며, 연구소 49.8m~50.1m(95%)의 값을 가졌다.
실험 결과를 비교하기 위하여 가상의 수신기 위치를 참고문헌 [14]에서 언급된 대산항 인근으로 정한 후 SDR에서 송신한 것을 UrsaNav UN-152B에서 수신하였으며, 다음의 그림 7과 표 5는 수신기의 위치를 위도 37.01463000°, 경도 126.41825000°로 특정하여 TD(Time Delay)를 산출한 결과와, eLoran 수신기의 9930M,W,V를 이용한 위치 결과값을 각각 나타낸다.
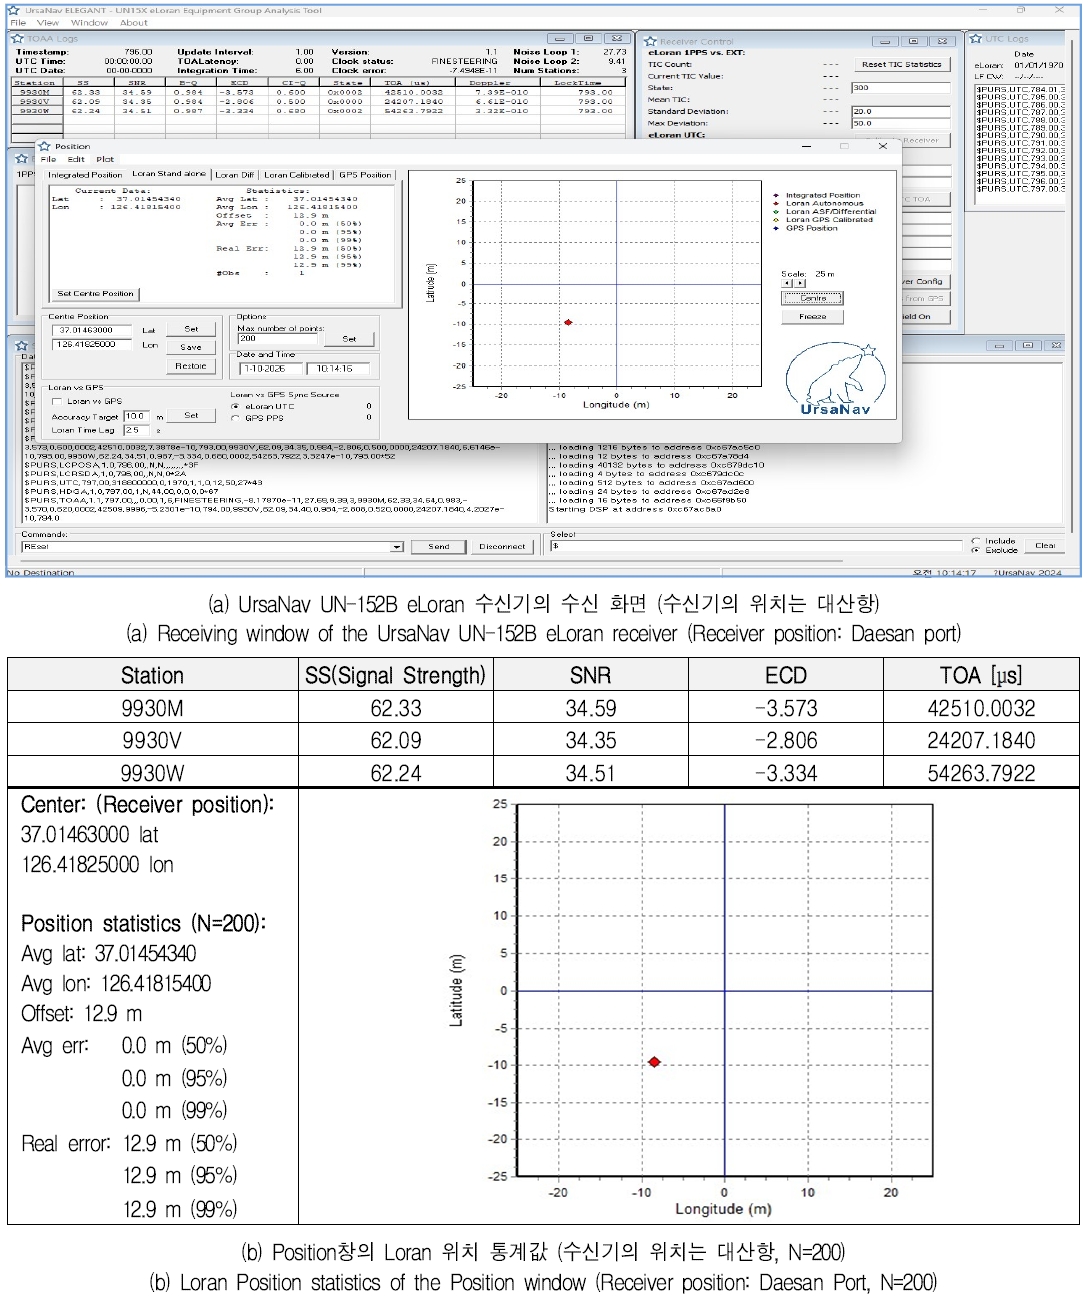
Receiving result when transmitting with phase coding applied to two consecutive GRIs. (Daesan port)
그림 7에서 나타낸 Avg Err는 N=200일 때의 수신한 신호의 평균 위치 정밀도(Precision)이며, 대산항의 경우 0.0m(95%)의 값을 가졌다. 또한, 위치 정확도(Accuracy)는 12.9m(95%)의 값을 가졌다.
Real Error(연구소 50.0m(95%), 대산항 12.9m(95%))가 발생한 원인은 SDR 신호 발생기에서 수신 위치 좌표 계산 시 ASF(Additional Secondary Factor) 보정의 미반영, PF/SF 모델링 오차, 수신기 내부의 지연 보정값의 미반영 등에 기인한다. 또한, TD 오차가 최종 위치오차로 변환되는 정도는 위치 계산에 사용되는 송신국의 기하학적 배치에 따라서도 달라진다.
반면, Avg Err가 0.4m 이하로 매우 작게 측정된 것은 본 SDR 신호 발생기가 극소의 위상 오차와 높은 시각 재현성(Repeatability)을 갖고 안정적인 펄스를 송신하고 있음을 정량적으로 증명한다.
표 6에 선행연구 대비 차별점을 나타내었다. 참고문헌 [14]의 연구에서는 Python 스크립트 기반으로 SDR을 제어하고 있으나, 본 논문에서는 MATLAB 스크립트 및 LabVIEW GUI 기반으로 SDR을 제어하였으며, 또한 해당 참고문헌의 연구에는 고가의 USRP X310 SDR모델을 사용되었지만, 본 논문에서는 상대적으로 경제적인 USRP N210 SDR을 채택하여 연구하였다. 대신에 정확한 타이밍의 생성을 위하여 "FS740 GPS TIME & FREQUECY SYSTEM"의 1PPS 및 10MHz 신호를 SDR의 내부 클록으로 사용함으로써 더욱 정확한 타이밍의 신호 생성을 기대할 수 있었다. 이 GPS 클록 신호에 기반하여, 9930·7430·8390 복수 체인의 선택, Master/Secondary 선택, 개별 ED 설정, 2-GRI 위상코딩, 다중 송신국 합성, GPSDO 기반 시간정렬 등을 소프트웨어에서 직접 조정할 수 있도록 SDR 신호 발생 플랫폼으로 구성하였다.
Comparison between Prior HILS research and SDR based eLoran signal generator
기존 HILS(Hardware-in-the-Loop System)가 특정 한국 eLoran 송신국 서비스 환경을 모사하는 종합 시험 시스템이라면, 본 연구의 초점은 수신기용 알고리즘 개발을 위하여 파형에 대한 파라미터와 체인 구성을 직접 변경해 가면서 정확한 타이밍의 신호를 생성하는 데 목표를 둔 보다 좁은 연구 범위의 SDR 기반 programmable signal generator에 해당하는 구현 결과이다.
본 연구에서는 eLoran 표준에서 정의하는 2-GRI 위상코딩을 구현하였다. 그림 6과 그림 7은 연속된 두 개의 GRI에 대하여 위상코딩을 적용하여 SDR로 송신한 것을 기존 상용의 UrsaNav UN-152B eLoran 수신기에서 수신한 결과 화면을 나타낸다.
수신기에서의 측정 결과 첫 번째 GRI와 두 번째 GRI에서 각 펄스의 위상 반전이 정상적으로 적용되었으며, Master 및 Secondary 송신국에 대해 지정된 위상코드가 정확하게 구현됨을 확인하였다. 이는 향후 TOA 검출 및 TD 측정 연구에 필요한 기초 신호 환경이 구축되었음을 의미한다. 앞으로 SDR을 이용한 수신기 개발에 있어서, 본 송신 신호에 대하여 위상코드 식별 알고리즘을 적용하여 다수의 송신국을 정상적으로 식별하고자 한다.
GPSDO를 이용한 1 PPS 기반 동기화 기능을 검증하기 위하여 반복 송신 실험을 수행하였다. 실험 결과 모든 송신은 UTC 기준 1 PPS 경계에 정렬되어 시작되었으며, 장시간 송신 과정에서도 누적 시간 오차가 발생하지 않았다. 이는 GPSDO가 제공하는 10 MHz 기준 클록과 1 PPS 신호가 안정적으로 동작하고 있음을 의미한다.
eLoran 시스템은 마이크로초 단위의 시간 정확도를 요구하므로, GPSDO 기반 동기화는 연구용 송신기의 필수 요소라 할 수 있다.
구현한 시스템은 단순한 eLoran 송신기를 넘어 다양한 연구개발에 활용 가능한 시험 플랫폼으로 활용될 수 있다.
첫째, TOA 검출 알고리즘 검증
둘째, TD 기반 위치계산 알고리즘 연구
셋째, ASF(Additional Secondary Factor) 보정 연구
넷째, LDC(Loran Data Channel) 데이터 전송 실험
다섯째, E-field 및 H-field 안테나 기반 선박용 수신기 개발
특히 SDR 기반의 구조를 채택함으로써 체인 구성, TD, 위상코드, GRI 및 eLoran 데이터 채널을 소프트웨어적으로 변경할 수 있어 연구의 유연성이 매우 높다. 수식으로 생성한 신호 및 잡음을 출력하는 송신 기능뿐만 아니라, SDR 자체가 가진 수신 기능을 이용하여 실제 환경 하에서의 eLoran 신호를 파일로 레코딩할 수도 있다. 향후, 실제 eLoran 신호를 수집하여 리플레이가 가능하도록 기능을 추가함으로써 실제 신호를 처리하는 수신기용 알고리즘 개발에 활용될 수 있도록 개선해 나갈 예정이다.
Ⅲ. 결론 및 향후 과제
본 논문에서는 SDR 플랫폼을 이용한 eLoran 신호 발생기를 설계하고 구현하였다. 제안된 시스템은 LabVIEW 및 MATLAB 기반의 신호 생성기와 USRP N210 SDR 하드웨어를 이용하여 eLoran 표준 파형을 생성하도록 구성되었으며, GPSDO 기반의 1 PPS 동기화를 적용함으로써 UTC 기준의 정밀한 시간 정렬 기능을 구현하였다.
구현 결과, 표준 eLoran 펄스군 구조를 비롯하여 Emission Delay, Time Delay, 2-GRI 위상코드의 적용 및 다중 송신국 신호 합성이 정상적으로 수행됨을 확인하였다. 또한 시간영역 및 주파수영역 분석을 통해 생성된 신호가 실제 eLoran 신호의 특성을 충실히 재현하고 있음을 검증하였다. 이를 통해 개발한 시스템이 eLoran 송신 신호를 유연하게 생성할 수 있는 연구개발용 플랫폼으로 활용 가능함을 확인하였다.
제안된 시스템은 실제 eLoran 송신국을 직접 이용하기 어려운 연구 환경에서 수신기 개발, 신호처리 알고리즘 검증 및 eLoran 데이터 채널 연구를 위한 시험 플랫폼으로 활용될 수 있다. 특히 TOA 검출, TD 기반 항법, ASF 모델링 및 LDC 연구를 수행하기 위한 공통 연구 기반을 제공할 수 있다는 점에 의의가 있다.
본 연구의 구현 범위에는 Eurofix 및 9th Pulse 데이터 변조 모두 포함되지 않았으며, 기본 eLoran 펄스군과 2-GRI 위상코드 생성까지를 대상으로 하였지만, 향후 연구에서는 Eurofix 및 9-th Pulse 기반 데이터 채널 기능을 통합하고, 다중 체인 동시 송신 기능을 좀더 보완하여 보다 다양한 eLoran 신호의 실험 환경을 구현할 예정이다. 또한 SDR 플랫폼을 활용한 실내 수신 시험환경을 구축하고, TOA 검출 및 TD 측정 알고리즘의 성능을 체계적으로 평가할 계획이다.
아울러 실제 eLoran 송신국으로부터 서해권역의 해상에서 직접 수집한 실외 수신 데이터를 이용하여 개발된 신호처리 알고리즘의 유효성을 검증하고, 다양한 전파 환경에서의 수신 특성을 분석할 예정이다. 이를 통해 시뮬레이션 환경과 실제 수신 환경 간의 성능 차이를 정량적으로 평가하고, 보다 실용적인 수신기 설계 방안을 도출하고자 한다.
마지막으로 현재 개발 중인 임베디드 기반 eLoran 수신기 하드웨어와 본 연구에서 구현한 SDR 기반 송신 플랫폼을 연동하여 종단 간(End-to-End) eLoran 시스템 검증을 수행할 계획이다. 이를 바탕으로 최종적으로는 선박용 eLoran 항법 수신기와 GNSS 보완용 PNT 백업 시스템 개발을 위한 핵심 기반기술을 확보하고자 하며, 본 연구 시리즈의 후속 논문에서는 수신기 설계, TOA/TD 측정 알고리즘 및 항법 성능 검증 결과를 순차적으로 제시할 예정이다.
Acknowledgments
이 성과는 정부(과학기술정보통신부)의 재원으로 한국연구재단의 지원을 받아 수행된 연구임(No. RS-2025-19492970).
References
- RTCM SC-127, "Minimum Performance Standards for Marine eLoran Receiving Equipment", RTCM Standard 12700.0. Dec. 2016.
- SAE9990, Transmitted Enhanced Loran (eLoran) Signal Standard, Sep. 2018.
- SAE9990/1, Transmitted Enhanced Loran (eLoran) Signal Standard for Tri-State Pulse Position Modulation, Sep. 2018.
- SAE9990/2, Transmitted Enhanced Loran (eLoran) Signal Standard for 9th Pulse Modulation, Sep. 2018.
-
K. Y. Seo, Y. K. Kim, Y. H. Han, and T. H. Fang, "Improved eLoran Service Coverage Prediction Based on Field-Measurements-Corrected Simulation", Journal of Positioning, Navigation, and Timing, Vol. 14, No. 2, pp. 185-193, Jun. 2025.
[https://doi.org/10.11003/JPNT.2025.14.2.185]

- Y. H. Han, P. W. Son, Y. K. Kim, and K. Y. Seo, "A preliminary Study on GRI Selection Method for New eLoran Korea Chain", Proc. of the 2024 Summer Conferenceof the Korean Institute of Electrical Engineers, Jeju, Korea, pp. 2269-2270, Jul. 2024.
-
J. H. Im, S. H. Im, W. H. Kim, and G. I. Jee, "Software-Based Loran-C Signal Processing", Journal of Institute of Control, Robotics and System, Vol. 16, No. 2, pp. 188-193, Feb. 2010.
[https://doi.org/10.5302/J.ICROS.2010.16.2.188]
- Y. B. Lee, J. Y. In, N. Y. Park, and J. S. Choi, "A Study on an SDR-Based Dynamic Object Tracking System", Proc. of the 2026 Korean Institute of Information Technology Summer Conference, Jeju, Korea, pp. 1015-1018, Jun. 2026.
-
P. W. Son, T. H. Fang, S. G. Park, Y. H. Park, and K. Y. Seo, "Compensation Method of eLoran Signal's Propagation Delay and Performance Assessment in the Field Experiment", Journal of Positioning, Navigation, and Timing, Vol. 11, No. 1, pp. 23-28, Mar. 2022.
[https://doi.org/10.11003/JPNT.2022.11.1.23]
-
P. W. Son, S. G. Park, Y. H. Han, and K. Y. Seo, "eLoran: Resilient Positioning, Navigation, and Timing Infrastructure in Maritime Areas", IEEE Access, Vol. 8, pp. 193708-193716, Oct. 2020.
[https://doi.org/10.1109/ACCESS.2020.3033215]
-
E. H. Kim, J. Y. Lee, and P. W. Son, "Alternative eLoran Pulses for Early Skywave Mitigation", IEEE Access, Vol. 14, pp. 6514-6524, Jan. 2026.
[https://doi.org/10.1109/ACCESS.2026.3653451]
-
L. Tetley and D. Calcutt, "Electronic Navigation Systems", Butterworth-Heinemann, Jul. 2000.
[https://doi.org/10.1016/B978-075065138-7/50008-2]
- UrsaNav Inc., "UN-152B eLoran Timing Receiver Technical Specifications", https://www.ursanav.com/wp-content/uploads/UN-152B.pdf, . [accessed: Oct. 16, 2026]
- S. J. Cho and C. O. Kang, "Development and Performance Verification of HILS System Simulating eLoran Transmitting Stations", Proc. of the 2024 IPNT Conference, Jeju, Korea, Nov. 2024. https://ipnt.or.kr/2024proc/64, .
1994년 2월 : 동아대학교 전기공학과(공학사)
1996년 2월 : 동아대학교 전기공학과(공학석사)
2013년 8월 : 동아대학교 전기공학과(공학박사)
1996년 1월 ~ 2001년 11월 : (주)사라콤 연구1팀장
2001년 12월 ~ 2017년 12월 : 한라IMS(주) 연구소장
2018년 1월 ~ 2018년 10월 : 한라IMS(주) 연구위원
2018년 11월 ~ 2025년 2월 : (주)브이엠에스 연구소장
2025년 3월 ~ 현재 : 와이디일렉트로닉스(주) 수석연구원
관심분야 : 인공지능, 지능제어, 계측센서, 진동분석
2002년 2월 : 한국해양대학교 대학원 전자통신공학과 (공학박사)
1976년 3월 ~ 1994년 10월 : KBS 한국방송공사 기술부장
1994년 10월 ~ 2007년 5월 : KNN 부산방송 기술 국장, 기술 연구 소장, 뉴미디어 정보 센터장
1997년 3월 ~ 2007년 8월 : 동의과학대, 한국해양대, 동명정보대, 동아대 겸임교수
2024년 3월 ~ 현재 : 와이디일렉트로닉스(주) 기술 고문
관심분야 : 안테나, M/W 공학, RF solution
2018년 2월 : 동서대학교 전자공학과(공학사)
2025년 8월 : 부경대학교 무기체계공학과(수료)
2010년 3월 ~ 2013년 3월 : 삼영이엔씨(주) 사원
2013년 8월 ~ 2016년 8월 : 영도산업전자 대표
2016년 9월 ~ 현재 : 와이디일렉트로닉스(주) 대표이사
관심분야 : 전자회로 분석/설계, 시스템 분석/설계
2006년 2월 : 고신대학교 인터넷미디어학과(학사)
2007년 1월 ~ 2008년 4월 : (주)해리아나 연구원
2008년 8월 ~ 2012년 7월 : (주)피지오랩 주임연구원
2012년 9월 ~ 2015년 8월 : (주)에스디텍 선임연구원
2016년 4월 ~ 현재 : 와이디일렉트로닉스(주) 책임연구원
관심분야 : DAQ, 전자제어, 센싱