불확실한 선형 시스템의 다중 정현파 외란 감쇠를 위한 하이브리드 강인 적응 제어

초록
본 논문에서는 불확실한 선형 시스템의 다중 정현파 외란을 감쇠하기 위한 하이브리드 강인 적응 제어 방법을 제안한다. 제안된 주파수 적응 알고리즘을 통해 추정된 다중 정현파 외란의 주파수들은 정상 상태에서 실제 값들로 점근적으로 수렴한다. 결과적으로 추정된 주파수들을 활용하여 구성된 적응 제어기는 다중 정현파 외란의 영향을 안정적으로 제거할 수 있다. 또한, 제안된 제어 방법의 디지털 연산 부담을 줄이기 위해 강인 H∞ 제어 기반의 PSO 알고리즘을 적용하여 크기가 작은 정현파 외란을 효율적으로 감쇠하는 피드백 제어기를 최적으로 설계한다. 제안된 하이브리드 강인 적응 제어 방법은 광 디스크 드라이브의 트랙킹 서보 시스템에 적용하고 시뮬레이션을 통해 그 성능을 검증한다.
Abstract
This paper proposes a hybrid robust adaptive control method to attenuate multiple sinusoidal disturbances in uncertain linear systems. Through the proposed frequency adaptation algorithm, the estimated frequencies of the multiple sinusoidal disturbances asymptotically converge to their true values in the steady state. Consequently, the adaptive controller configured using these estimated frequencies can stably eliminate the effects of the multiple sinusoidal disturbances. In addition, to alleviate the digital computational burden of the proposed control method, a feedback controller is optimally designed by applying a PSO algorithm based on robust H∞ control to efficiently attenuate small-amplitude sinusoidal disturbances. The proposed hybrid robust adaptive control method is applied to the tracking servo system of an optical disc drive, and its performance is verified through simulations.
Keywords:
multiple sinusoidal disturbances, hybrid robust adaptive control, frequency adaptation algorithm, robust H∞ controlⅠ. 서 론
회전체 시스템에서는 편심이나 비대칭 등으로 인해 다중 정현파 외란이 발생한다. 또한, 헤드폰에서는 다중 정현파 외란 형태로 나타나는 주기적인 소음을 능동적으로 상쇄한다. 자동차 등에서 사용되는 기계식 서스펜션에서도 노면 상태나 엔진 진동 등에 의해 다중 정현파 외란이 발생한다. 이러한 다중 정현파 외란은 시스템 성능을 크게 저하하므로 이를 효과적으로 제거하거나 감쇠해야 한다. 그러나 다중 정현파 외란의 크기와 주파수들이 불확실하기 때문에 외란의 영향을 효과적으로 억제할 수 있는 제어 구조를 설계하는 데 어려움이 있다.
1개 주파수의 정현파 외란은 적응 제어기나 적응 관측기를 통해 외란 주파수를 추정함으로써 정상 상태에서 그 영향을 완전히 제거할 수 있다[1]-[6]. 그러나 n개 주파수의 다중 정현파 외란을 제거하기 위해서는 이를 추정하는 복잡한 알고리즘과 하이브리드 제어 구조가 필수적이다. Marino et al.[7]은 적응 관측기를 통해 정현파 외란을 모델링한 특성 방정식의 계수들을 추정하고, 추정된 계수들과 외란의 최저 주파수에서 플랜트 실숫값의 부호를 활용하여 피드백 제어기를 구성하였다. 그러나 이 방법은 정현파 외란의 주파수들을 직접 추정하지 않기 때문에 주파수들의 수렴 특성을 제어할 수 없으며, 모델링 불확실성이 있는 시스템에는 적용하기 어렵다. Kamaldar et al.[8]은 다중 정현파 외란의 주파수들을 미리 알고 있다는 가정하에 다중 정현파 외란을 제거하는 적응 제어기를 설계하였다. 그러나 외란의 주파수들을 미리 알 수 없기 때문에 측정이나 분석을 통해 외란의 주파수들이 특정 범위 내에 존재한다고 가정하는 것이 바람직하다. 그래서 본 논문에서는 불확실한 선형 시스템에 대해 특정 범위 내의 불확실한 주파수를 가지는 다중 정현파 외란의 영향을 감쇠하는 하이브리드 강인 적응 제어 방법을 제안한다. 제안된 주파수 적응 알고리즘을 통해 추정된 주파수들이 정상 상태에서 실제 값들로 점진적으로 수렴하며 추정된 주파수들을 활용하여 구성된 적응 제어기를 통해 다중 정현파 외란의 영향은 제거될 수 있다.
n개 주파수의 다중 정현파 외란의 영향을 완전히 제거하기 위해서는 이를 추정하는 n개의 주파수 적응 알고리즘과 2n 차수의 적응 제어기가 필요하다. 외란 주파수가 많을수록 주파수 적응 알고리즘과 적응 제어기의 연산량이 증가하여 디지털로 구현 시 적절한 샘플링 주파수를 설정하기 어려워진다. 따라서 크기가 큰 정현파 외란은 적응 제어기를 사용하여 제거하고, 크기가 작은 정현파 외란은 피드백 제어기를 통해 감쇠하는 구조적인 분담이 요구된다. 이러한 분담을 통해 추정해야 하는 주파수 개수를 최소화함으로써 낮은 차수의 적응 제어기와 피드백 제어기만으로도 다중 정현파 외란을 효율적으로 감쇠할 수 있다. 본 논문에서는 강인 H∞ 제어 기반의 PSO(Particle Swarm Optimization) 알고리즘을 적용함으로써 크기가 작은 정현파 외란을 효율적으로 감쇠하는 피드백 제어기를 최적으로 설계한다. 제안된 하이브리드 강인 적응 제어 방법을 광 디스크 드라이브의 트랙킹 서보 시스템에 적용하고 시뮬레이션을 통해 그 성능을 검증한다.
본 논문의 구성은 다음과 같다. 2장에서는 다중 정현파 외란 제거를 위한 강인 적응 제어 방법을 제안한다. 3장에서는 강인 H∞ 제어 기반의 PSO 알고리즘을 적용하여 다중 정현파 외란을 최대한 감쇠하는 피드백 제어기 설계 방법을 나타낸다. 4장에서는 제안된 하이브리드 강인 적응 제어 방법을 광 디스크 드라이브의 트랙킹 서보 시스템에 적용한 시뮬레이션 결과를 나타내고 5장에서는 결론 및 향후과제에 대해 기술한다.
Ⅱ. 다중 정현파 외란 제거를 위한 강인 적응 제어 방법
그림 1은 제안된 하이브리드 강인 적응 제어 구조의 블록도를 나타내며 피드백 제어기 Cf(s), 적응 제어기 , n개의 주파수에 대한 주파수 적응 알고리즘 로 구성된다. 하이브리드 제어 구조에서 피드백 제어기는 모델링 불확실성이 존재하더라도 전체 시스템이 강인 안정하도록 설계되고 적응 제어기는 다중 정현파 외란의 영향을 제거하도록 설계된다.
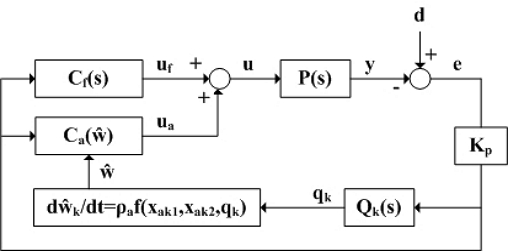
Block diagram of a hybrid robust adaptive control structure
플랜트 P(s)는 파라미터 불확실성을 가진 전달 함수로 모델링되며 식 (1)의 상태 방정식으로 나타낼 수 있다. 전달 함수 계수들의 최댓값과 최솟값을 이용하면 시스템 행렬 H1, H2,E1을 구성할 수 있다.
| (1) |
센서로 측정된 오차 e는 게인 Kp를 통해 증폭된 후 피드백 제어기와 적응 제어기에 각각 입력된다. 시스템에서 발생하는 다중 정현파 외란 d는 식 (2)와 같이 n개의 주파수 성분을 가진다. 각 외란의 주파수 ωk와 크기 αk는 범위만을 알 수 있고 각 주파수 범위는 서로 중첩되지 않는다고 가정한다.
| (2) |
피드백 제어기 Cf(s)는 오차 피드백 형태로 식 (3)과 같이 구성된다.
| (3) |
오차는 다중 정현파 외란의 모든 주파수 성분들을 포함하고 있으므로 외란 주파수 ωk를 추정하기 위해 Qk(s)을 사용하여 오차로부터 해당 주파수 성분만을 최대한 추출한다. Qk(s)는 외란 주파수의 최댓값 과 최솟값 에 의해 결정되는 파라미터 ak, bk를 사용하여 식 (4)와 같이 표현할 수 있다.
| (4) |
주파수 ωk에 대한 적응 제어기 성분 는 적응 주파수 를 활용하여 식 (5)와 같이 구성되며 βk는 적응 제어기 게인을 나타낸다.
| (5) |
적응 제어기 는 n개의 주파수에 대한 적응 제어기 성분 들을 포함하여 구성된다.
본 논문에서는 다중 정현파 외란의 각 주파수 ωk를 추정하기 위해, 적응 제어기의 상태 변수 xak1, xak2와 Qk(s)의 출력 qk을 사용하여 식 (6)와 같이 구성되는 주파수 적응 알고리즘을 제안한다.
| (6) |
ρa는 적응 주파수의 수렴 속도를 결정하는 게인이고 적응 주파수 은 주파수 ωk의 최댓값 과 최솟값 의 범위 내에서 변한다고 가정한다. ρa가 작을수록 수렴 시간은 증가하지만 최댓값과 최솟값으로 포화(saturation)될 가능성은 낮아진다.
적응 제어기가 n개의 성분 로 구성되지만 내부 모델 원리에 따라 각 정현파 외란 dk에 대하여 해당하는 적응 제어기 성분만이 제어기 출력에 영향을 미치게 된다. 따라서 정현파 외란 dk에 대해 피드백 제어기와 적응 제어기를 적용하면, 전체 시스템은 식 (7)과 같이 표현할 수 있다.
| (7) |
식 (6)에서 적응 게인 ρa이 0이면 이 되어 적응 주파수 는 주파수 ωk0로 고정되므로 적응 제어기는 선형 제어기가 된다. 따라서 전체 시스템은 선형 시불변 시스템이 되므로 정상 상태에서 정현파 외란 dk에 대한 상태 변수 는 식 (8)과 같이 외란의 주파수 ωk 성분만을 가지게 된다.
| (8) |
정현파 외란 dk로부터 상태 변수 까지의 전달 함수에 대한 주파수 ωk에서의 게인 은 식 (9)와 같이 구할 수 있다.
| (9) |
부분 행렬 , , , 는 블록 행렬에 대한 역행렬 공식을 이용하여 식 (10)~(13)과 같이 구할 수 있다.
| (10) |
Iρ와 If는 단위 행렬이며 부분 행렬 , , , 는 블록 행렬의 역행렬 공식을 이용하여 구할 수 있다.
| (11) |
| (12) |
| (13) |
식 (10)~(13)을 식 (9)에 대입하면 정현파 외란 dk에 대한 상태 변수 , , 오차 는 식 (14)와 같이 구할 수 있다.
| (14) |
식 (6)의 함수 를 xak1, xak2, qk에 대해 미분한 도함수들은 적응 주파수 범위 내에서 제한된 값을 가진다. 따라서 ρa가 작으면 정상 상태에서 는 느리게 변화하므로 , , 는 식 (15)와 같이 나타낼 수 있고 식 (16)과 같이 외란의 주파수 ωk 성분만을 가지게 된다[1][2].
| (15) |
| (16) |
따라서 n개 주파수의 다중 정현파 외란에 대한 정상 상태 오차 는 식 (17)과 같이 나타낼 수 있다.
| (17) |
오차 는 다중 정현파 외란의 모든 주파수 성분들을 포함하고 있으므로, 식 (4)의 Qk(s)을 통해 정현파 외란 dk의 주파수 성분 ωk만을 추출한 후 이를 주파수 적응 알고리즘에 사용한다. 오차 입력에 대한 Qk(s)의 출력 는 식 (18)과 같다.
| (18) |
i≠k이면 이므로 는 거의 0이 된다. 그러나 i=k이면 이므로 , 의 값을 가진다. 따라서 정상 상태에서 는 식 (19)와 같이 오차의 주파수 ωk 성분만을 가지게 된다.
| (19) |
주파수 적응 오차 와 를 정의하고 식 (16)의 , 와 식 (19)의 를 식 (6)에 대입하면 정상 상태에서 주파수 적응 알고리즘은 식 (20)과 같이 나타낼 수 있다.
| (20) |
, , 이 주파수 ωk 성분만을 가지므로 식 (20)은 주파수 ωk에 대해 주기적인 함수이고 1주기 동안 평균하면 식 (21)과 같다.
| (21) |
이기 때문에 을 만족하므로, 는 좌반평면에 근을 가진다. 그리고 주기적인 함수에 대한 평균 이론을 적용하면 은 점진적으로 0으로 수렴한다. 이 되면 식 (17)에서 정상 상태 오차 은 0이 되어 다중 정현파 외란의 영향을 완전히 상쇄할 수 있다.
한편, 식 (22)와 같이 DC 오프셋(offset)이 포함된 경우, 적응 제어기는 DC 성분에 대한 동역학 모델을 포함하도록 식 (23)과 같이 확장될 수 있다.
| (22) |
| (23) |
Ⅲ. 다중 정현파 외란 감쇠를 위한 피드백 제어기 설계
n개 주파수의 다중 정현파 외란의 영향을 제거하기 위해 n개의 주파수 적응 알고리즘과 2n 차수의 적응 제어기가 필요하다. n이 증가할수록 주파수 적응 알고리즘과 적응 제어기의 연산 부담이 증가하여 샘플링 주파수를 충분히 높게 설정하기 어려워진다. 만약 최대 허용 오차 범위 내로 다중 정현파 외란을 감쇠하는 경우, 크기가 작은 정현파 외란까지 적응 제어기를 적용하는 것은 연산 자원 측면에서 효율적이지 않다. 따라서 본 논문에서는 상대적으로 크게 발생하는 정현파 외란은 주파수 적응 알고리즘과 적응 제어기를 통해 제거하고, 크기가 작은 정현파 외란은 강인 H∞ 제어 방법과 PSO 알고리즘을 적용하여 그 영향을 최소화하는 피드백 제어기를 설계한다. 식 (2)의 다중 정현파 외란을 식 (24)와 같이 적응 제어기에서 제거되는 외란 dl과 피드백 제어기에서 감쇠되는 dh로 구분한다.
| (24) |
l개 주파수의 정현파 외란 dl를 제거하기 위한 적응 제어기와 주파수 적응 알고리즘은 각각 식 (25)와 식 (26)과 같이 구성된다.
| (25) |
| (26) |
적응 주파수 는 최댓값 과 최솟값 범위 내에서 변하기 때문에 식 (27)과 같이 주파수 불확실성을 가지는 것으로 간주될 수 있다.
| (27) |
식 (27)을 식 (25)에 적용하면 행렬 는 식 (28)과 같이 나타낼 수 있다.
| (28) |
강인 H∞ 제어 방법을 적용하여 크기가 작은 정현파 외란 dh의 영향을 최대 허용 오차 emax 이내로 감쇠하기 위해, 식 (29)와 같이 정현파 외란 dh의 특성을 반영한 가중 함수를 고려한다.
| (29) |
(n-l)개 정현파 외란의 각 주파수 ωk에서 외란의 최대 크기 에 대해 오차 가 이내로 유지되기 위해서는 가중 함수의 게인 이 식 (30)을 만족하도록 설정되어야 한다.
| (30) |
가중 함수는 외란의 주파수 범위와 최대 크기, 최대 허용 오차 등을 이용하여 설정될 수 있다. 특히 외란의 크기가 주파수의 제곱에 반비례하여 감소하거나 특정 주파수 영역에서 큰 경우, 가중 함수는 식 (31)과 같이 2차 함수 형태로 구성할 수 있다.
| (31) |
여기서 ωl+1, ωl+2는 정현파 외란 dh에서 크기가 각각 첫 번째와 두 번째로 큰 외란 주파수를 나타내며, 파라미터 ζ1, ζ2를 통해 가중 함수의 형태를 설정할 수 있다. 정현파 외란 dh를 감쇠하기 위해 피드백 제어기, 식 (25)의 적응 제어기, 식 (29)의 가중 함수를 반영하고 식 (28)을 적용하면, 전체 시스템은 식 (32)와 같이 나타낼 수 있다.
| (32) |
정현파 외란 dh에 대한 출력 z는 주기적인 함수이기 때문에 외란 감쇠 성능을 분석하기 위해 식 (33)의 power semi-norm을 사용한다.
| (33) |
전체 시스템의 강인 안정성을 보장하고 정현파 외란 dh의 영향을 최대 허용 오차 이내로 감쇠시키는 피드백 제어기와 적응 제어기 게인들은 [9]의 결과를 식 (27)의 주파수 불확실성에 대해 확장 적용함으로써 구할 수 있다. 결론적으로, 식 (34)를 만족하는 행렬 X∞>0, λ>0, γ<1, 피드백 제어기 행렬들, 적응 제어기 게인들 β1, ⋯ , βl이 존재한다면, 전체 시스템은 강인 안정하고 를 만족하게 된다.
| (34) |
γ<1이고 식 (34)를 만족하는 피드백 제어기 행렬들과 적응 제어기 게인들이 존재한다면, 식 (30)의 가중 함수의 특성을 바탕으로 식 (35)를 통해 정현파 외란 dh에 대한 정상 상태 오차 는 최대 허용 오차 emax 이내로 유지됨이 보장된다.
| (35) |
식 (34)는 , 에서 제어기 행렬들과 행렬 X∞의 곱 항들을 포함하고 있어 선형 행렬 부등식 조건이 아니다. 따라서 식 (34)를 만족하면서 γ를 최소화하는 피드백 제어기 행렬들과 적응 제어기 게인들을 직접적으로 구하는 데 어려움이 있다.
본 논문에서는 식 (34)를 만족하는 최적의 피드백 제어기를 설계하기 위해, 그림 2에 제시된 강인 H∞ 제어 기반의 PSO 알고리즘을 적용한다. 피드백 제어기의 계수들, 적응 제어기 게인들, λ>0를 PSO 알고리즘의 개체로 설정한다. 피드백 제어기의 계수들로부터 제어기 행렬들을 구성한 후, 이를 적응 제어기 게인들, λ와 함께 식 (34)에 대입하면 식 (34)는 선형 행렬 부등식 문제가 되므로 이를 만족하는 행렬 X∞>0와 최솟값 γ를 구할 수 있다. 초기 개체들은 설정된 최댓값과 최솟값 범위 내에서 임의로 생성되며 식 (34)를 만족하는 X∞>0가 존재하지 않거나 γ<1을 만족하지 않는 경우 초기 개체에서 제외한다. 알고리즘 반복 과정에서 생성된 새로운 개체들 중 강인 H∞ 제어 조건을 만족하지 않는 개체들은 갱신 대상에서 제외한다. 매 반복마다 γ이 더 작은 개체로 Pbestij를 갱신하며 전체 개체 중에 γ이 가장 작은 개체를 Gbestj로 업데이트한다[10]. PSO 알고리즘이 종료되면 Gbestj를 통해 식 (34)를 만족하면서 γ를 최소화하는 피드백 제어기와 적응 제어기 게인들을 구할 수 있다.
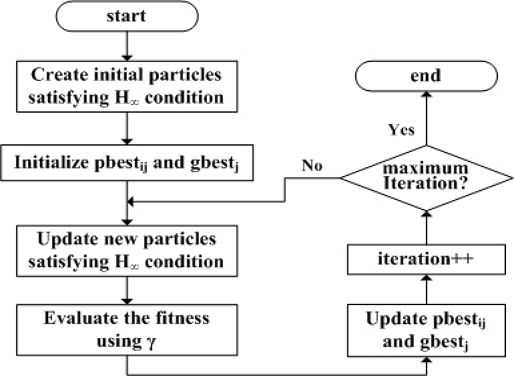
Flowchart of the PSO algorithm based on robust H∞ control
Ⅳ. 시뮬레이션 결과
제안된 하이브리드 강인 적응 제어 방법을 광 디스크 드라이브의 트랙킹 서보 시스템[11]에 적용하였다. 트랙 추종을 위한 엑추에이터는 식 (36)과 같이 파라미터 불확실성을 가진 2차 선형 시스템으로 모델링되며 이를 상태 방정식으로 변환함으로써 식 (1)에 정의된 시스템 행렬들을 구할 수 있다.
| (36) |
광 픽업이 트랙 중심에서 벗어난 정도를 나타내는 트랙킹 오차는 광학 센서에 의해 측정된 후 게인 에 의해 증폭된다. 광 디스크 편심 때문에 디스크가 회전하면 DC 성분과 디스크 회전 주파수 및 그 정수배 주파수에서 정현파 외란이 발생한다. 시뮬레이션에서는 광 디스크가 4800 rpm(80 ㎐)으로 회전한다고 가정한다. 광 디스크 표준에서 제시된 최대 진동량과 진동 가속도를 고려하여 다중 정현파 외란을 식 (37)과 같이 설정하였다.
| (37) |
각 외란 주파수는 최대 ±20 ㎐ 범위 내에서, 외란의 크기는 ±10% 범위 내에서 변화하도록 설정하였다. 식 (37)의 각 주파수 범위를 고려하여 식 (4)의 Qk(s)를 구할 수 있다. 시뮬레이션은 MATLAB SIMULINK를 사용하였으며, 다중 정현파 외란의 실제 주파수를 80 ㎐와 그 정수배 주파수로, 정현파 외란의 크기를 식 (37)의 최댓값으로 각각 설정하였다. 적응 주파수가 최대값과 최소값으로 포화되지 않도록 적응 제어기 게인 βk은 20, 주파수 적응 알고리즘에서 ρα는 10으로 설정하였다.
그림 3과 4는 정상 상태에서 7개의 적응 주파수의 수렴 특성과 트랙킹 오차를 나타낸다. 적응 주파수들의 초기값들은 각 주파수 범위의 최댓값이나 최소값을 사용하였다. 제안된 주파수 적응 알고리즘과 적응 제어기에 의해 각 적응 주파수는 약 1초 후에 실제 주파수로 수렴하였고 트랙킹 오차도 약 1.5초 후에는 거의 0이 되었다.
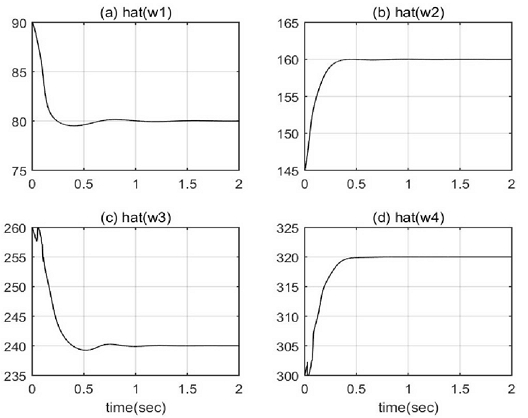
Convergence characteristics of the adaptive frequencies (a) ω^1, (b) ω^2, (c) ω^3, and (d) ω^4
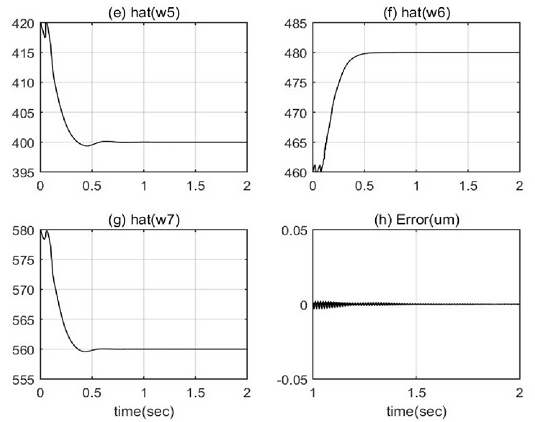
Convergence characteristics of the adaptive frequencies (e) ω^5, (f) ω^6, (g) ω^7, and (h) the tracking error e
트랙킹 서보 시스템의 제어 대역폭은 약 3 ㎑이므로, 하이브리드 제어 구조를 디지털로 구현할 때 이상적인 샘플링 주파수는 30 ㎑ 이상으로 설정해야 한다. 그러나 외란의 주파수 개수가 많아지면 적응 제어기와 주파수 적응 알고리즘의 연산 부담이 가중되어 샘플링 주파수를 30 ㎑ 이상으로 확보하기 어려워진다. 또한 고주파 외란의 크기가 상대적으로 작으므로, 고주파 외란을 충분히 감쇠할 수 있는 피드백 제어기를 설계함으로써, 추정해야 하는 주파수 성분의 개수를 최소화할 수 있다.
식 (24)에서 l=3인 경우와 l=1 경우에 대해 그림 2의 강인 H∞ 제어 기반의 PSO 알고리즘을 적용하였다. l=3일 때 ω4 ~ ω7 주파수의 정현파 외란을 감쇠하기 위해 식 (37)과 최대 허용 오차 ±0.05 ㎛를 이용하여 식 (38)과 같이 가중 함수를 설정하였다.
| (38) |
PSO 알고리즘을 적용하여 식 (34)를 만족하면서 γ를 최소화하는 피드백 제어기와 적응 제어기 게인들을 구하면 β0=115.4, β1=59.0, β2=50.2, β3=65.5, γopt=0.602이고 피드백 제어기는 식 (39)와 같이 구할 수 있다.
| (39) |
그림 5는 l=3일 때 적응 주파수 의 수렴 특성과 트랙킹 오차를 나타낸다. 추정하지 않은 ω4 ~ ω7 주파수의 정현파 외란에 대한 트랙킹 오차가 최대 허용 오차 ±0.05 ㎛보다 작은 ±0.025 ㎛ 이내로 유지되었다.
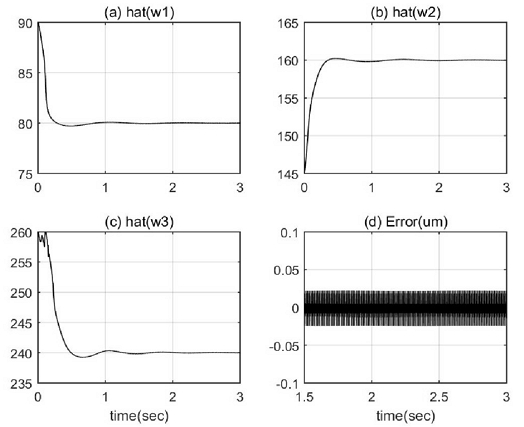
Convergence characteristics of the adaptive frequencies (a) ω^1, (b) ω^2, (c) ω^3, and (d) the tracking error e
l=1 경우에 대해서도 식 (40)과 같이 가중 함수를 설정하고 PSO 알고리즘을 적용하면 β0=50.1, β1=57.9, γopt=0.728이고 피드백 제어기는 식 (41)과 같이 구할 수 있다.
| (40) |
| (41) |
그림 6은 l=1일 때 적응 주파수 의 수렴 특성과 트랙킹 오차를 나타낸다. 추정하지 않은 ω2 ~ ω7 주파수의 정현파 외란에 대한 트랙킹 오차가 ±0.035 ㎛ 이내로 유지되었다. l=3일 때가 l=1일 때보다 피드백 제어기가 감쇠해야 하는 외란의 주파수 성분 개수가 적고 외란의 크기도 작기 때문에 트랙킹 오차가 더 작게 유지됨을 알 수 있다. 외란을 감쇠하는 피드백 제어기의 부담이 증가할수록 트랙킹 오차의 크기는 커지게 된다.
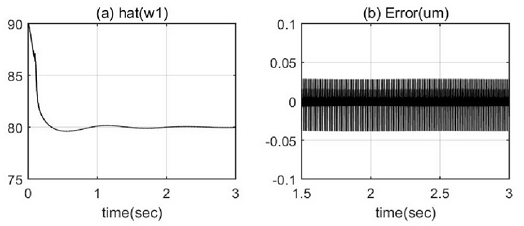
Convergence characteristics of the adaptive frequencies (a) ω^1 and (b) the tracking error e
적응 제어기를 사용하지 않고 강인 H∞ 제어 방법만을 적용하여 다중 정현파 외란을 감쇠하는 경우, 식 (34)를 만족하는 2차의 피드백 제어기는 존재하지 않았고 식 (42)와 같은 4차의 피드백 제어기가 필요하였다.
| (42) |
그림 7은 피드백 제어기만 적용했을 때의 트랙킹 오차를 나타낸다. 트랙킹 오차가 ±0.05 ㎛ 이내로 유지되었지만 제안된 제어 방법을 적용했을 때보다 트랙킹 오차가 더 크고 피드백 제어기의 차수가 더 증가한다는 것을 알 수 있다. 피드백 제어기의 차수가 증가하면 외란이 작은 주파수 대역에서까지 불필요하게 높은 게인을 갖게 되므로, 작은 오차에도 제어기 출력이 포화(Saturation)될 가능성이 커진다.
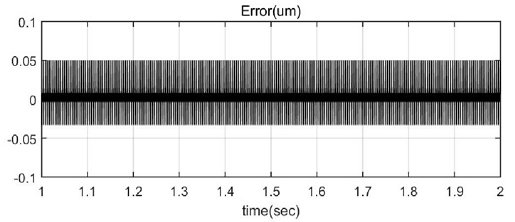
Tracking error when applying only a feedback controller
Ⅴ. 결론 및 향후 과제
본 논문에서는 다중 정현파 외란을 감쇠하기 위한 하이브리드 강인 적응 제어 방법을 제안하였다. 제안된 주파수 적응 알고리즘을 통해 적응 주파수들이 정상 상태에서 실제 주파수들로 점근적으로 수렴함을 확인하였으며, 적응 제어기를 통해 정상 상태 오차가 0으로 제어됨을 입증하였다. 또한, 강인 H∞ 제어 기반의 PSO 알고리즘을 적용하여 상대적으로 작게 발생하는 정현파 외란을 효율적으로 감쇠할 수 있는 피드백 제어기를 설계하였다. 제안된 하이브리드 강인 적응 제어 방법을 광 디스크 드라이브의 트랙킹 서보 시스템에 적용하였다. 적응 주파수들이 약 1초 후에 실제 주파수로 수렴하였고 l=3일 때는 트랙킹 오차가 ±0.025 ㎛, l=1일 때는 트랙킹 오차가 ±0.035 ㎛ 이내로 유지되는 것을 확인하였다. 그리고 피드백 제어기만 적용하는 경우, 4차 이상의 더 높은 차수가 필요하였고 트랙킹 오차가 ±0.05 ㎛ 이내로 유지되었지만 제안된 제어 방법보다 더 큰 값을 가지는 것을 확인하였다.
향후 과제로는 회전체 시스템이나 가변속 시스템에서 발생하는 시변(Time-varying) 주파수를 가지는 정현파 외란을 실시간으로 추정하고 감쇠 성능을 보장하는 하이브리드 적응 제어 방법을 연구할 계획이다.
References
-
M. Zhang, Z. Liu, and H. Su, "Robust Adaptive Output Regulation for EV Dynamic Wireless Charging System With Sinusoidal Disturbance of Unknown Frequency", IEEE Transactions on Industrial Electronics, Vol. 71, No. 7, pp. 7301-7311, Jul. 2024.
[https://doi.org/10.1109/TIE.2023.3308131]

-
Z. Chu, W. Zhang, M. Zhu, and B. Chen, "A Robust Adaptive Cancellation of Unknown Sinusoidal Disturbance", IEEE Transactions on Circuits and Systems, Vol. 67, No. 4, pp. 705-709, Apr. 2020.
[https://doi.org/10.1109/TCSII.2019.2919889]
-
S. Jafari, P. Ioannou, B. Fitzpatrick, and Y. Wang, "Robust and Performance of Adaptive Suppression of Unknown Periodic Disturbances", IEEE Transactions on Automatic Control, Vol. 60, No. 8, pp. 2166-2171, Aug. 2015.
[https://doi.org/10.1109/tac.2014.2383011]
-
H. Kim, H. Shim, and N. H. Jo, "Adaptive Add-on Output Regulator for Rejection of Sinusoidal Disturbances and Application to Optical Disc Drives", IEEE Transactions on Industrial Electronics, Vol. 61, No. 10, pp. 5490-5499, Oct. 2014.
[https://doi.org/10.1109/tie.2014.2304920]
-
W. Kim, H. Kim, C. C. Chung, and M. Tomizuka, "Adaptive Output Regulation for the Rejection of a Periodic Disturbance With an Unknown Frequency", IEEE Transactions on Control Systems Technology, Vol. 19, No. 5, pp. 1296-1304, Sep. 2011.
[https://doi.org/10.1109/tcst.2010.2066276]
-
M. Lee, "A Multi-objective Robust Adaptive Control for the Stable Rejection of a Sinusoidal Disturbance with an Uncertain Frequency", Journal of Korean Institute of Information Technology, Vol. 23, No. 10, pp. 65-75, Oct. 2025.
[https://doi.org/10.14801/jkiit.2025.23.10.65]
-
R. Marino and P. Tomei, "Hybrid Adaptive Multi-Sinusoidal Disturbance Cancellation", IEEE Transactions on Automatic Control, Vol. 62, No. 8, pp. 4023-4030, Aug. 2017.
[https://doi.org/10.1109/TAC.2016.2615978]
-
M. Kamaldar and J. B. Hoagg, "Adaptive Harmonic Control for Rejection of Sinusoidal Disturbances Acting on an Unknown System", IEEE Transactions on Control Systems Technology, Vol. 28, No. 2, pp. 277-290, Mar. 2020.
[https://doi.org/10.1109/TCST.2018.2873283]
-
M. Lee, "A Robust Optimal Controller Design for the Stable Track-Following Control", Journal of Korean Institute of Information Technology, Vol. 12, No. 11, pp. 13-21, Nov. 2014.
[https://doi.org/10.14801/kitr.2014.12.11.13]
-
J.-H. Shin and M. Lee, "PSO-Based adaptive neural control for trajectory tracking of a mobile robot", Journal of Control, Automation, and System Engineering, Vol. 26, No. 6, pp. 506-516, Jun. 2020.
[https://doi.org/10.5302/j.icros.2020.20.0052]
-
M. Lee, "Estimation of Tracking Vibration Quantity and Optimal Controller Design Using a PSO Algorithm", Transactions of the Korean Society for Noise and Vibration Engineering, Vol. 31, No. 3, pp. 298-307, 2021.
[https://doi.org/10.5050/ksnve.2021.31.3.298]
1991년 2월 : 경북대학교 전자공학과(공학사)
1993년 2월 : KAIST 전기및전자공학과(공학석사)
1998년 8월 : KAIST 전기및전자공학과(공학박사)
2001년 9월 ~ 현재 : 동의대학교 컴퓨터공학과 교수
관심분야 : 강인 제어, 적응 제어, 임베디드 시스템, 지능형 로보틱스, 결함 허용 시스템